

人形机器人中的毫米波雷达感应和传感器融合
来源:传感器世界
发布时间:2026-06-02
本文探讨了毫米波传感、安全以及传感器融合技术在人形机器人中实现精准物体和运动检测的应用。与基于视觉的传感器相比,毫米波雷达在能见度较低的环境中表现尤为出色,同时还能在恶劣天气条件下实现低成本、低功耗的运行。
本文涵盖的内容:
传感技术在人形机器人中的重要性:比较了人形机器人的设计中各类传感器的类型、规格及系统集成注意事项。
毫米波雷达传感器简介:阐述了雷达 IC 功能以及向 60GHz 和 77GHz 解决方案的演进。
毫米波传感器的优势:详细说明了雷达在成本、耐候性、测距和功能安全认证方面的优势。
传感器融合:演示多传感器集成如何克服单传感器局限性,从而提升环境感知能力。
雷达和摄像头传感器融合:介绍了使用 TI 开发工具和 Robotics SDK 的实际应用方案。
简介
人形机器人(如图 1 所示)正在制造业、物流业和服务业等领域迅速从研究平台向生产系统转型。对于系统集成商和 OEM 而言,核心工程挑战在于:在非结构化环境中实现可靠的自主导航、部署能够在各种运行条件下稳定工作的感知系统以及满足人机协作的功能安全要求。
关键的设计考虑因素包括为实现 360 度环境感知而选择传感器、对多模态传感器数据进行实时处理、移动平台的功耗预算限制以及系统级安全认证路径。随着人形机器人的外形设计日益标准化,其差异化优势越来越体现在传感架构的复杂程度上。特别是,当单个传感器模态受到光照变化、空气中悬浮颗粒或表面反射率变化等环境因素影响时,能否保持运行可靠性。
传感在人形机器人中的重要性
正如人类依靠感官来感知和与世界互动一样,人形机器人也需要复杂的传感系统才能自主、有效地执行任务。表一列出了人形机器人中常用的传感器。
表 1 人形机器人中常用的传感器类型
传感器类型 |
说明 |
系统应用 |
设计注意事项 |
摄像头(视觉系统) |
RGB、深度或红外摄像头可捕获视觉信息,以便进行物体识别和场景理解。 |
导航、感知、物体处理、人机交互 |
受光照条件影响、图像处理的计算要求、帧速率与分辨率之间的权衡 |
毫米波雷达 |
毫米波雷达利用 60-77GHz 频带的射频信号检测物体的距离、速度和角度。 |
导航、避障、存在检测、手势识别 |
不受天气/光照影响、功耗、角度分辨率限制、多雷达环境中的干扰管理 |
激光雷达 |
基于激光的测距能创建环境的高分辨率 3D 点云。 |
导航、地图绘制、障碍物检测、定位 |
成本、机械可靠性(旋转式与固态式)、振动导致的性能下降、对反射/吸收表面的敏感性 |
触控式传感器 |
力、压力和接触传感器为操作任务提供触摸反馈。 |
夹具系统、接触检测、力控制、表面纹理识别 |
传感器密度与成本、信号调节复杂性、重复接触下的耐用性、与控制环路集成 |
听觉系统(麦克风) |
麦克风阵列可采集声音,以实现语音命令、环境感知和定位功能。 |
人机交互、声源定位、异常检测 |
降噪要求、波束成形复杂性、声学回波挑战、语音识别处理需求 |
毫米波雷达传感器简介
与基于视觉的传感相比,基于雷达的传感器 IC 具有长距离探测能力、高运动灵敏度和隐私保护特性,因此设计师常将其用于位置和接近度传感。凭借其高精度,雷达传感器在汽车和工业市场中也很受欢迎,适用于盲点检测、碰撞检测、人员存在和运动检测等应用。
近年来,60GHz 和 77GHz 雷达传感器取代了 24GHz 雷达传感器,具有更高的分辨率、更高的精度和更小的外形尺寸。60GHz 和 77GHz 雷达频带支持新的应用,例如工业机器人中的物体存在检测以及工厂或家居移动机器人应用。
毫米波传感器相较于激光雷达和摄像头的优势
通常选择毫米波雷达技术而不是激光雷达、摄像头和其他光学传感器,不仅是为了节省成本,还因为雷达能够在恶劣天气条件下良好运行;而摄像头可能会受到光线不足和天气的影响。雷达还具有较宽的距离和覆盖范围,使传感器能够检测一百米以外的物体。设计人员常在移动机器人应用中采用雷达技术以降低功耗,因为雷达在存在检测模式下的功耗低至 1.5mW。然而,将雷达与激光雷达、摄像头或其他光学传感器配对使用,可形成互补的故障模式 — 当一种传感器因环境条件(如雾气影响摄像头、反射表面干扰激光雷达)而性能下降时,另一种传感器仍能保持检测能力,从而提高整个系统的可用性。
从功能安全的角度来看,TI 的 IWR6843 等非接触式雷达传感器经过全面的软硬件开发流程设计,已获得了 TÜV SÜD 的器件认证。所有 TI 雷达传感器均包含内置的功能安全机制,可提供 IEC 61508 所要求的必要诊断覆盖范围,可在元件级别满足高达安全完整性等级 (SIL) 2 的硬件功能。
TI 通过诊断软件库、编译器资质审核套件、第三方操作系统、开发工具和其他文档,提供此功能安全配套资料,从而让工程师简化安全设计流程和系统级认证。
传感器融合
在人形机器人中仅使用一种类型的传感器存在明显的局限性,包括数据收集不完整或不准确。例如,摄像头在光线不足和检测透明物体时可能难以感知深度。同样,激光雷达传感器通常无法检测水或玻璃等透明物体。激光雷达还容易因反射表面产生虚假物体以及深色哑光材料无法检测到的情况。此类限制可能会导致导航、物体操作和环境交互方面的错误。
传感器融合技术通过集成多个传感器数据来解决这些问题,从而对机器人的环境形成更准确、可靠且全面的认知。通过结合各种感知模态的输入,人形机器人能够做出更明智的决策,从而增强其执行复杂任务的能力,例如在不平坦地形上导航、抓取不同形状和大小的物体,以及在动态的真实世界环境中进行交互。
传感器融合的优势包括:
通过合并不同传感器的数据来提高精确度
采用冗余设计,确保单个传感器故障时系统仍能正常运行
通过更全面地了解周围环境提高环境感知能力
能够更好地适应动态环境
雷达和摄像头传感器融合
雷达常被应用于机器人系统,因其能在恶劣环境下保持耐用性,并在各种运动状态下可靠地检测物体。TI 的传感器 IC 旨在帮助工程师最大限度地提高其所开发机器人系统的精度和环境感知能力。这些器件有助于弥补单传感器系统的不足。
例如,图 3 的摄像头和雷达传感器模块采用了 IMX219 摄像头和 IWR6843ISK EVM 毫米波雷达传感器。该模块实现了一种物体级融合方法,该方法同时适用于专注于物体聚类和跟踪的摄像头视觉处理链与雷达处理链,从而使工程师能够在三维环境中对物体进行跟踪和检测。
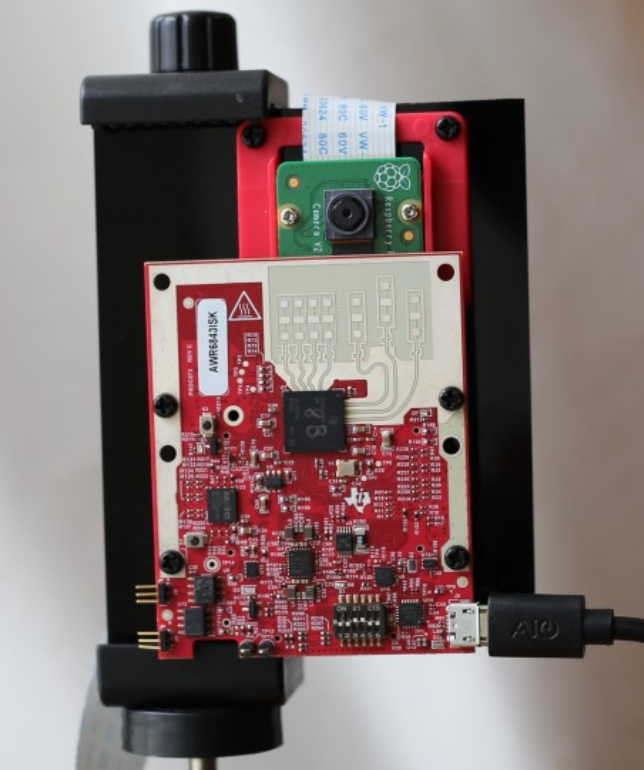
图 3 采用 IMX219 和 IWR6843ISK 构建的摄像头和雷达传感器模块
总结
随着人形机器人从受控环境向真实世界部署的过渡,毫米波雷达技术对于满足人机协作所需的可靠性和安全标准将变得越来越关键。
凭借不受天气影响的运行能力、功能安全认证以及无缝的传感器融合能力,雷达已成为下一代人形机器人平台中不可或缺的组成部分。当今致力于开发雷达 - 光学融合传感系统的工程师们,正在为真正自主的人形机器人奠定基础,使这些机器人能够在复杂环境中与人类安全共存。
免责声明
- 1、本文内容版权归属原作者、原发表出处。若版权所有方对本文的引用持有异议,请联系感算商城(service@gansuan.com),我方将及时处理。
- 2、本文的引用仅供读者交流学习使用,不涉及商业目的。
- 3、本文内容仅代表作者观点,感算商城不对内容的准确性、可靠性或完整性提供明示或暗示的保证。读者阅读本文后做出的决定或行为,是基于自主意愿和独立判断做出的,请读者明确相关结果。
- 4、如需转载本方拥有版权的文章,请联系感算商城(service@gansuan.com)注明“转载原因”。未经允许私自转载感算商城将保留追究其法律责任的权利。


样品申请
-
品牌
-
申请数量个
-
商品分类
-
单价-
-
封装
-
库存
-
供应商
-
小计-
- 1.多样品申请请先加入样品清单
- 2.样品申请数量有限,超过限额可能不能获批

如果您发现商品介绍、规格参数、规格书、商品图片等信息有误或不完善,欢迎指出。
如果您发现网站内容信息有误或不完善,欢迎指出。