

机器人关节模组一次讲透:从“会转的电机”到“智能动力心脏”
来源:感算
发布时间:2026-06-01
如果把一台人形机器人或者工业机械臂彻底拆开,你会发现它本质上就是由“很多个重复出现的单元 + 一个大脑”构成的。这个重复出现的单元,就是关节。
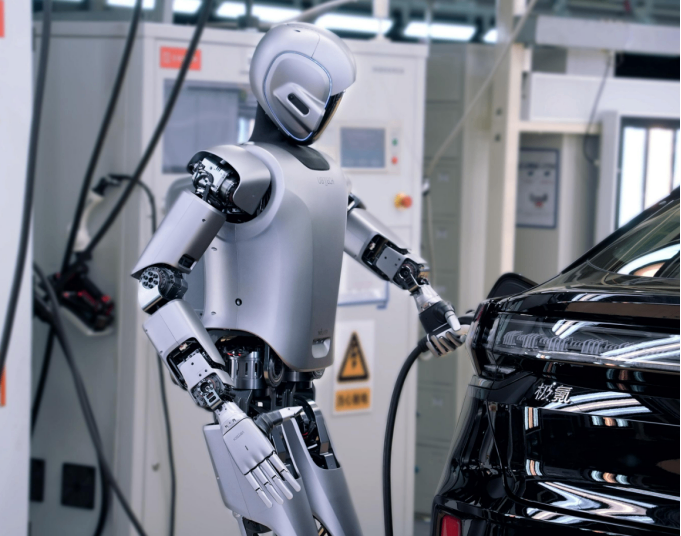
很多人容易把机器人关节简单理解成“一个会转的电机”,但这其实只对了一小部分。真正的机器人关节,是一个高度集成的机电系统,它把电机、减速器、驱动器、编码器,甚至还有抱闸(制动器),全部压缩进了一个极小的体积里。
它的核心价值,从来不是简单地“让轴转起来”,而是在有限的空间内,同时实现输出力矩、运动精度、控制响应和可靠性之间的极致平衡。
今天,我们就把这个高度集成的“黑盒子”彻底拆开,看看机器人关节模组到底由哪些部分组成,以及它们各自负责什么。
1. 电机:关节的“肌肉纤维”
关节最基础的部分,就是电机。它负责把电能转换成机械能,是关节的“动力心脏”。在机器人领域,大家最常听到的是“无框力矩电机”。为什么不用普通电机?因为普通电机带着笨重的外壳和轴承,既占地方又增加重量。无框电机去掉了这些冗余部件,只有转子和定子,能直接嵌入关节结构中,完美适配人形机器人那巴掌大小的狭小空间。
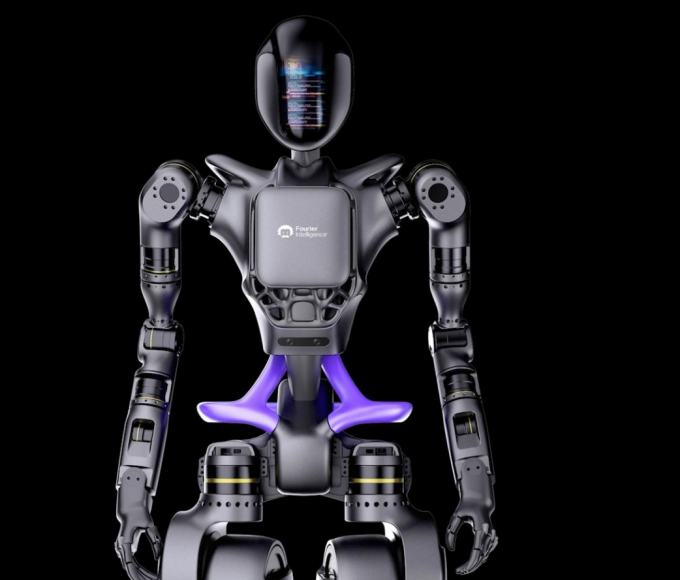
但单看电机本身,会有一个很现实的物理矛盾:电机天生是“高速、小力矩”的装置,而机器人关节(比如膝盖、手肘)需要的是“低速、大力矩”的输出。如果直接用电机带动负载,就像是用手指快速拨弄筷子,转得飞快却使不上劲,根本无法支撑机器人的自重或搬起重物。这就引出了下一个核心部件——减速器。
2. 减速器:动力转换的“杠杆”
如果说电机提供的是“原始动力”,那减速器负责的就是把这种动力变成机器人真正能用的形式。它的核心作用有两个:一是降速增矩,把电机的高转速降下来,同时把力矩放大几十倍甚至上百倍,让关节具备真正的“做功能力”;二是提升控制分辨率,电机微小的转动经过减速后,输出端的动作会变得极其细腻。
在机器人关节里,减速器才是真正的“灵魂”。常见的路线有谐波减速器和行星减速器。谐波减速器体积小、精度极高,几乎没有背隙,非常适合人形机器人的手臂、手腕等需要精细动作的部位;而行星减速器抗冲击能力强,常用于腿部等需要承受大负载和地面冲击的关节。当然,减速器也不是完美的,它会带来摩擦和弹性变形,让控制变得更复杂。所以,怎么在“输出大力气”和“动作精准”之间找平衡,是关节设计的核心难点。
3. 驱动器:连接算法与硬件的“翻译官”
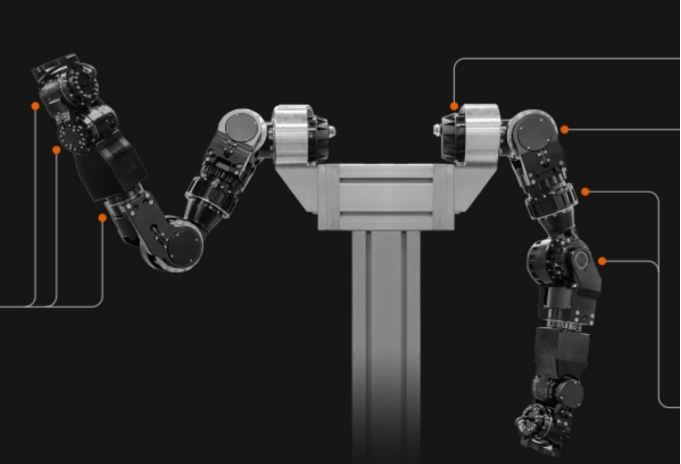
很多人容易忽略驱动器,因为它不像电机和减速器那样直观可见,但它其实是连接“大脑算法”和“硬件执行”的桥梁。
电机本身听不懂“转到30度”或者“保持这个力度”这种高级指令,它只能对电流和电压产生反应。驱动器的作用,就是把上层控制器给出的目标,翻译成电机能看懂的电信号,并实时调节电流环、速度环,确保电机严格按照指令运行。可以说,电机决定了关节“能不能动”,而驱动器决定了关节“动得好不好、稳不稳”。
4. 编码器:感知位置的“神经末梢”
机器人之所以能精确运动,离不开反馈。编码器就是关节的“眼睛”和“尺子”,负责实时测量旋转位置和速度。在高性能的机器人关节里,编码器往往不止一个,而是采用“双编码器”设计:
l 电机端编码器:装在电机转子上,负责告诉驱动器电机当前的状态,确保电机换相和运转的平稳。
l 输出端编码器:装在减速器后端的输出轴上,直接检测关节最终转到了哪里。
为什么要这么麻烦?因为电机和最终负载之间隔着减速器,减速器并不是绝对刚体,会有微小的弹性变形。只有直接检测输出端,系统才能知道关节真实的姿态,从而实现亚角秒级的精准控制。
5. 抱闸:关键时刻的“安全锁”
除了上面这些核心部件,很多关节里还会加入抱闸,也就是电磁制动器。它的作用不是让关节运动,而是让关节在断电或急停时“刹住”。
试想一下,如果人形机器人突然断电,没有抱闸的话,它的手臂会因为重力直接垂下去,甚至整个人会栽倒。抱闸就像一个自动落锁的门闩,断电即锁死,牢牢固定住关节位置,防止意外下滑或坠落,保障人机交互的安全。
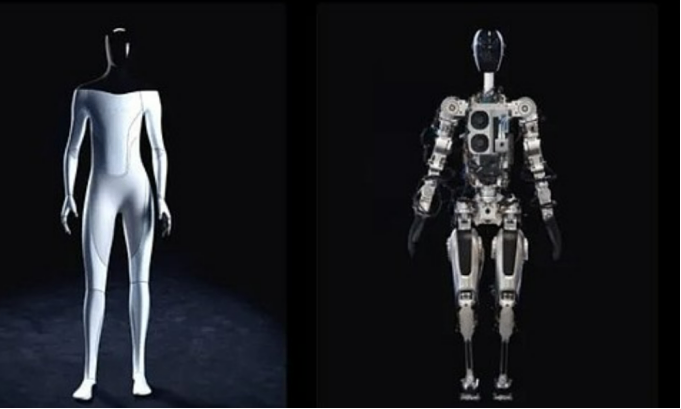
把这些部件放在一起看,你会发现一个机器人关节模组,本质上就是一个微缩的、高度集成的智能机电系统。电机提供动力,减速器转换力矩,驱动器执行指令,编码器反馈状态,抱闸保障安全。这五大件在极小的空间内协同工作,才构成了机器人灵活运动的基石。
也正因为如此,关节模组一直是机器人产业里技术壁垒最高、成本占比最大(往往占整机成本的50%以上)的核心环节。表面上看大家都在做机器人,但真正拉开差距的,往往就是这些关节模组在系统集成、功率密度和控制精度上的硬实力。
免责声明
- 1、本文内容版权归属原作者、原发表出处。若版权所有方对本文的引用持有异议,请联系感算商城(service@gansuan.com),我方将及时处理。
- 2、本文的引用仅供读者交流学习使用,不涉及商业目的。
- 3、本文内容仅代表作者观点,感算商城不对内容的准确性、可靠性或完整性提供明示或暗示的保证。读者阅读本文后做出的决定或行为,是基于自主意愿和独立判断做出的,请读者明确相关结果。
- 4、如需转载本方拥有版权的文章,请联系感算商城(service@gansuan.com)注明“转载原因”。未经允许私自转载感算商城将保留追究其法律责任的权利。


样品申请
-
品牌
-
申请数量个
-
商品分类
-
单价-
-
封装
-
库存
-
供应商
-
小计-
- 1.多样品申请请先加入样品清单
- 2.样品申请数量有限,超过限额可能不能获批

如果您发现商品介绍、规格参数、规格书、商品图片等信息有误或不完善,欢迎指出。
如果您发现网站内容信息有误或不完善,欢迎指出。