

距离机器人仿人手动作又近了一步 超声波电机
来源:尼得科
发布时间:2026-02-02
电机的种类非常丰富,根据其不同用途,可以制作不同型号和性能的电机。我们称其中大部分通过电流和磁力相互作用产生驱动力的,总称为电磁电机。此外,还有静电电机和超声波电机两种。在上一专辑的最后,我们曾提到,定子和转子之间不存在空隙的电机被称为超声波电机。
在这里,我们通过对三种电机的比较,着重具体介绍一下超声波电机。
表1中,我们用图表的形式,对三种电机进行了比较归纳。在电磁电机中,我们选取其中代表,即使用永磁铁的无刷电机来介绍。静电电机也有很多种,在这里我们主要介绍一种由指田先生开发,并取得广泛应用的静电电机。
虽然对电磁电机的转动力或扭矩的原理解说有很多种,我们在本文中按照磁力线沿垂直稍微倾斜的方向穿入永磁铁转子表面,磁力线与磁铁表面产生切线力,从这一角度进行说明。切线力与径向成分 和切线成分
 的乘积成正比。定子线圈的电流决定切线力的大小。
如表1中图所示,静电电机可以说正是利用正电荷(+)和负电荷(-)之间的作用力在运转。也可以如图1的补充图(a)所示,也可以用电磁电机的电力线张力来解释。请参考图1(b),是对表1图示的补充。
较之电磁电机,静电电机尚未被广泛应用,其理由之一是,正负电极间需要高压电场的作用。因为高压电的关系,如果在非真空状态中绝缘体破裂,会发生漏电和吸附大量灰尘,这是其缺点。所以,静电电机主要研究开发其在真空状态下的使用用途。
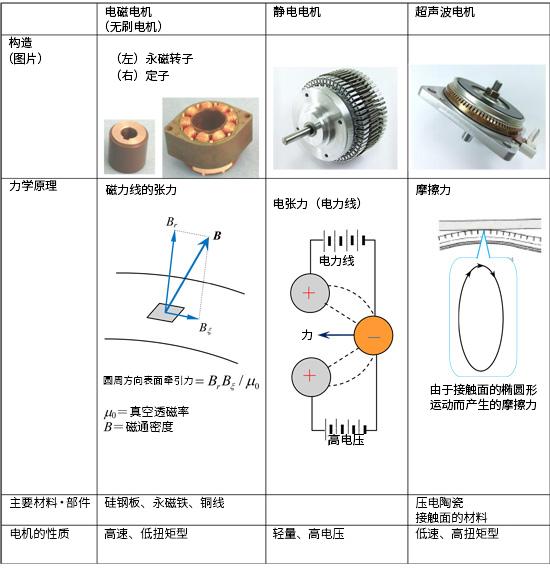
表1 三种电机的比较
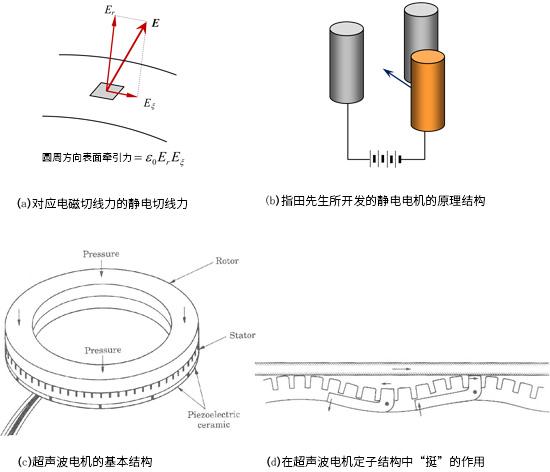
图1 补充图
三种类型电机的相似点和不同点
图2 压电陶瓷的概念图
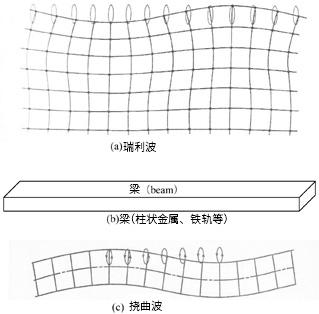
图3 瑞利波和通过梁传送的挠曲波
电磁电机和静电电机的相似点是都可以在真空或者空隙存在状态中产生扭矩,进行运转。相对于此,如表1右栏的结构图所示的超声波电机,是通过转子和定子的接触面产生摩擦力来运转的。
静电电机和超声波电机的共同点是都不利用磁场运转。超声波电机使用在电场中会产生伸缩特性的压电陶瓷,其基本特性与静电电机相似。所谓的压电陶瓷(piezoceramics),是瓷器的一种,既是非常坚硬的绝缘材料,又可以在微弱的电压的作用下发生伸缩。利用压电陶瓷的这种特性,可以使其在金属环表面产生椭圆振动轨迹。图1(c)补充图中,所展示的正是压电陶瓷薄片在超声波电机的基本结构中所处位置。根据指田先生的研究发现,外加电压的频率作用在超声波领域,产生金属共振,使其发生位置变化,并不只是单纯的伸缩,而是引起波动。之所以在定子金属环上采用切口设计,是为了使接触面在←→方向上的椭圆运动轨迹扩大,如图1(d)所示。
图2中所示,与其说是原理图,不如说是一个概念图,就是如果给2组压电陶瓷A和B分别外加 和
2相交流电压,环形表面产生顺时针方向或逆时针方向旋转的横波和纵波。指田先生在发明的过程中,应该是以瑞利波为原形而构想到的。瑞利波的形状像地震震动一样,在地表和厚金属表面产生的波动,可以参考图3的示意图。现在的超声波电机是利用传导到金属薄片的挠曲波。
关于MEMS
小型电磁电机也被称为微型电机。主要应用于机器人手指驱动、腕表指针驱动、手机震动等领域。但是,要想制成直径或者长度小于1mm的电磁电机,难度很大,即使完成卷线,效率也不高。相较于此,静电电机具有小型高效率的特征。作为MEMS(微机电系统,Micro Electro Mechanical Systems)中关键部件的超微型静电电机越来越受到关注,势必形成大型产业发展趋势。MEMS采用半导体的做成方法,以硅为材料制成,也不需要很高的驱动电压。
MEMS按照用途,把静电驱动器用于喷墨打印机的微型喷头,利用压力变位产生的电压,应用于压力传感器、加速传感器、流量传感器、硬盘驱动器(HDD)磁头、用小镜控制光线切换的光开关等诸多领域。
超声波电机的特征
超声波电机是利用机械的摩擦力的传动装置,在持续转动中其使用寿命受到限制。因此,发现其在非持续转动中的应用,可以利用超声波电机以下的5个优点。
(1)无需齿轮制动,具有低速、高扭矩特性,并具有高度可控性。
(相对于此项特点,虽然电磁电机为了提高效率,采用了高速、低扭矩的设计,但按使用要求可以安装齿轮等减速装置来实现低速、高扭矩的特性。)
(2)运转安静
(无需齿轮等减速装置,因其振动声音产生在超声波领域,在可听范围内不产生电磁噪音。)
(3)适用于小型电机,具有轻、薄、短、小的特点
(相较于电磁电机越小效率越低的特性,超声波电机可以实现小型且高效率的特性。)
(4)不受外界强磁场的影响
(适用于医疗器械MRI的投入造影剂用驱动器。)
(5)可制成中空结构
(适用于照相机的自动调焦装置。)
三种电机的比较
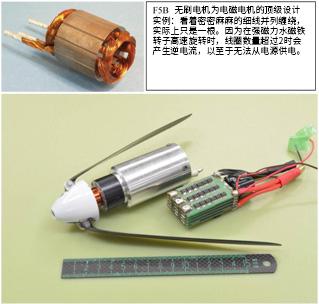
图4 F5B用电机(直径38mm)和驱动控制电路:
24V电源提供300A的流量。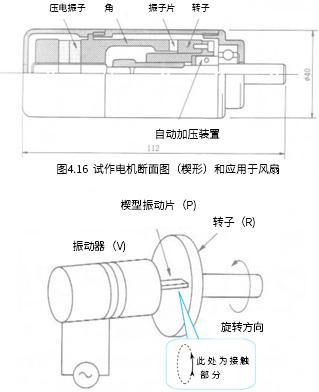
图5 楔型超声波电机的结构和原理。
振子片(楔子)的前端在超声波频率的
作用下呈椭圆形运动,
只有图中所指示区间接触转子圆盘。曾经在2010年前后,去指田先生的公司(新生工业)拜访过他本人,就三种电机的特长进行过一番讨论。那时,我们也谈论了尼得科电机基础研究所开发出来的F5B用无刷电机。
F5B是一种电动滑翔机的比赛。F5B中所使用的电机,需要把大功率输出和小型轻量做到极致,属于电磁电机中的顶级设计。图4照片是笔者所在团队的设计作品,即为电动滑翔机比赛的世界冠军机所使用的电机,其重量为370g,可以瞬间输出3kW的大功率驱动螺旋桨旋转。
在电磁电机中,占绝大多数的是驱动用大型电机和中型电机。那么,如何把电机做得既小型轻量,又能够输出大功率呢?正是源于这一课题,1976年指田先生发明了超声波电机。在那时,也就是约40年前,小型电磁电机的功率还很低。图5所示是楔型超声波电机的结构图,正是现代超声波电机诞生前,指田先生的发明。这在当时是一种输出功率很大的电机。
但F5B用电机的输出功率(在启动数秒内)与体积大小相同的电机相比,能达到其功率的100倍,这主要得益于永磁铁的发展以及电路技术的进步。F5B用电机内部装有比例为7:1减速齿轮,能把每分钟7万转的转速变为1万转,而在超声波电机中是没有减速装置的。
笔者认为,较其他顶级设计,在重量对输出功率比上来看,这种电磁电机是超越了超声波电机的。此后,指田先生又把研究的热情投入到静电电机的发明中,他希望发明出一种既能够连续运转又轻量的电机。因为电磁电机是要在磁场中通过铁芯和电流的作用而驱动的一种电机,其中铜的重量是占很大成分。而静电电机在材料使用发面,理论上能够达到轻量化的目的。
不管是电磁电机,还是超声波电机,都很难在真空状态下运转。因为电磁电机必须要把线圈和铁芯所产生的热量散发掉,才能正常运转,这就需要即时冷却,最简单的就是用风吹散热的办法,而在真空状态下是无法实现的。在超声波电机中,因为金属要和滑块接触,而在真空状态下,金属和金属接触时有可能粘结在一起,而实际上要选定一种在真空状态下仍能正常运转的材料并非易事。
相较于此,静电电机的优点在于其发热部少,属于高效率电机。
综上所述,我们概括出以下几点结论。
(1)虽然电机类型丰富,但就其种类(各种各样的特质)来看,电磁电机仍占绝大多数。
(2)超声波电机和静电电机可以作为电磁电机的补充,但取得实际应用的类型还较少。
(3)超声波电机适用于不使用减速装置就能够瞬间降低转速并输出高扭矩的实用要求。其主要应用于照相机的自动调焦装置中。并且尤其适用于强磁场环境中所需的驱动装置。比如,MRI的投入造影剂用驱动装置(注射)。
(4)静电电机适合在真空状态中使用。
结束语
指田先生发明超声波电机的契机是因为当时没有能够驱动人手或适用于机器人驱动的小型强力电机。虽然超声波电机应运而生,但能够驱动机器人手指用的电机尚未开发成功。
要想实现手指驱动装置,我们必须要等待一位以此为毕生研究目标的天才科学家的出现。下次的专题,我们将介绍“半导体元素的发展带来新型电机的诞生”。然后,再选取手指驱动器这一研究课题加以介绍。
资讯热榜 换一批
- 1 大深柔性传感器及应用
- 2 全网首拆!深度拆小米YU7四合一域控模块——深度分析英伟达Thor智驾域控
- 3 雷达水位计原厂模块
- 4 电涡流传感器的应用、安装注意事项及常见故障处理
- 5 PCB零件高度差:如何实现微米级的精准把控?
- 6 人形机器人迎来实战落地,ST如何破解攻坚灵巧手与关节核心瓶颈
- 7 1341亿新高!2026年MLCC市场规模、应用结构、国产替代全解读
- 8 AC伺服系统C6/C6E系列:高响应、高精度,符合国际安全标准
- 9 一块板子卖到 11.7 万美元:AI 服务器正在重写 PCB 这条老产业链
- 10 Impress共封装铜缆解决方案,扩展Near ASIC连接创新以满足下一代数据传输率需求
免责声明
- 1、本文内容版权归属原作者、原发表出处。若版权所有方对本文的引用持有异议,请联系感算商城(service@gansuan.com),我方将及时处理。
- 2、本文的引用仅供读者交流学习使用,不涉及商业目的。
- 3、本文内容仅代表作者观点,感算商城不对内容的准确性、可靠性或完整性提供明示或暗示的保证。读者阅读本文后做出的决定或行为,是基于自主意愿和独立判断做出的,请读者明确相关结果。
- 4、如需转载本方拥有版权的文章,请联系感算商城(service@gansuan.com)注明“转载原因”。未经允许私自转载感算商城将保留追究其法律责任的权利。


样品申请
-
品牌
-
申请数量个
-
商品分类
-
单价-
-
封装
-
库存
-
供应商
-
小计-
- 1.多样品申请请先加入样品清单
- 2.样品申请数量有限,超过限额可能不能获批

如果您发现商品介绍、规格参数、规格书、商品图片等信息有误或不完善,欢迎指出。
如果您发现网站内容信息有误或不完善,欢迎指出。