

AMR仓储物流中的动态障碍物检测
来源:Basler(巴斯勒)
发布时间:2026-11-16
在仓储物流中,自主移动机器人(AMR)需要持续感知周围环境,并根据环境变化调整行驶路径。3D立体相机可以从三维空间获取机器人周围的环境信息,为导航和局部障碍物检测提供实时深度数据。
结合后端感知和导航软件,系统可以识别机器人行驶路径上的障碍物及环境变化,并据此调整局部路径。这有助于保持物料运输过程的连续性,并降低碰撞和非计划停机的风险。
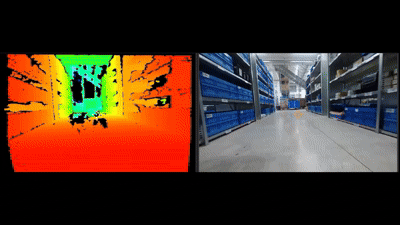
3D图像数据用于导航与障碍物检测
对于仓储环境中的AMR,及时发现行驶路径上的障碍物是实现稳定运行的重要环节。
3D 立体相机能够提供机器人周围环境的空间信息。基于相机输出的深度数据,后端感知和导航软件可以识别狭窄通道中的突出物、交叉路口处的车辆等障碍,并在局部路径规划时加以考虑。3D数据能够提供这些目标的空间位置,为后续的障碍物判断和路径调整提供依据。
狭窄通道中的障碍物检测
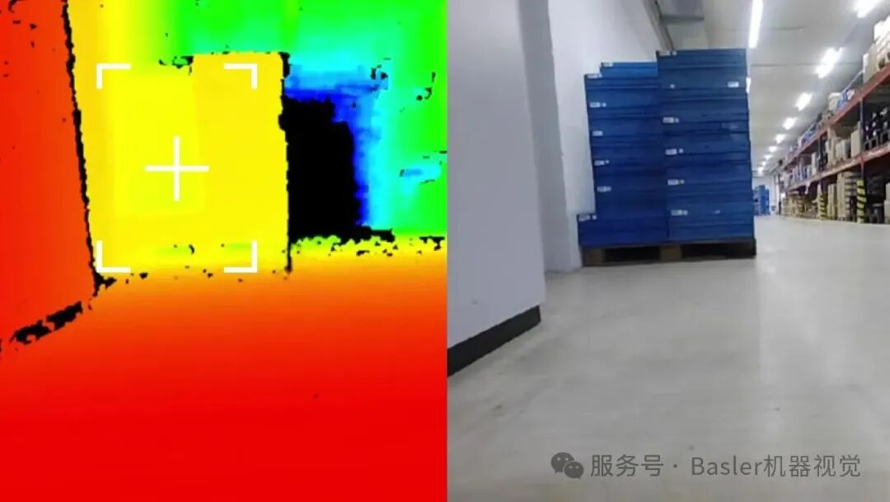
相机可以获取机器人前方区域的三维信息。深度数据能够帮助感知和导航软件识别附近的障碍物,并在局部路径规划中考虑其位置。
对于安装空间有限、通道较窄的AMR,前方环境的空间信息尤其重要。机器人可以结合这些数据判断障碍物与自身之间的距离,并由后端软件进一步处理。
通道交叉口处的障碍物检测
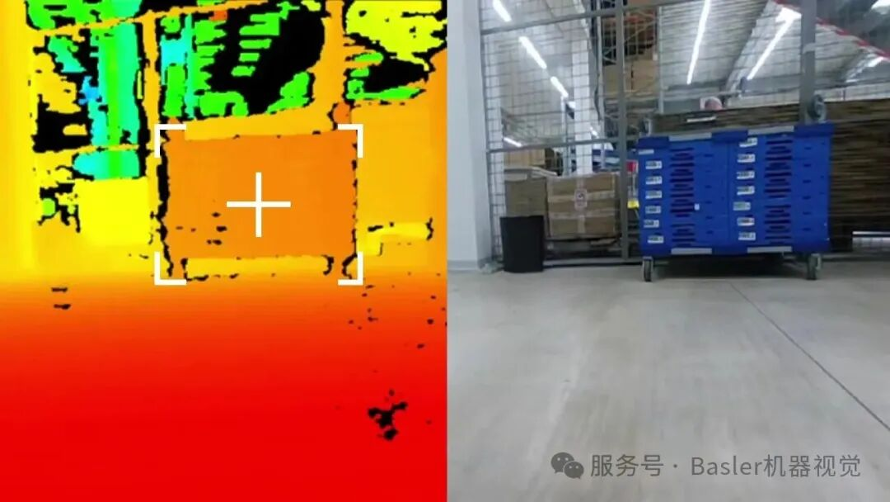
在仓库通道交叉区域,部分障碍物可能从侧面进入机器人的行驶范围,例如伸出的货叉、托盘边缘或车辆边角。
3D数据可以呈现这些目标的空间信息,使感知软件能够识别潜在障碍,并将相关信息传递给导航系统。
移动物体的捕捉
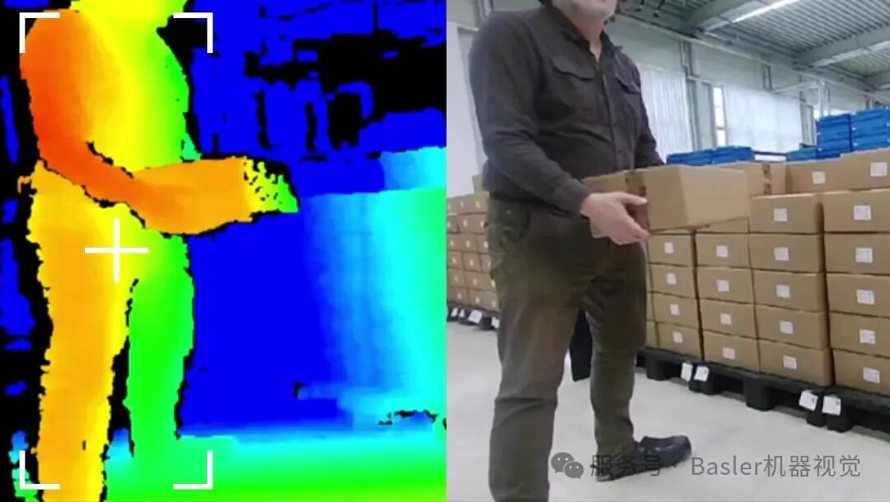
立体视觉能够获取移动物体的三维形状。当物体位置发生变化,或者人员姿态发生变化时,相机仍可持续提供相应的3D数据。
如果应用需要进行可靠的人员分类,则需要结合相应的软件处理。涉及人员安全防护时,还需要使用经过认证的安全传感器或其他安全技术。
Basler Stereo mini:面向AMR环境感知的紧凑型3D相机
Basler Stereo mini 系列 3D相机能够输出深度图像和3D点云,为自主移动机器人的环境感知提供数据。后端感知和导航软件可以基于这些数据处理障碍物、距离以及地面高度变化等信息。
对于安装空间有限的AMR平台,设备尺寸和接口形式也是相机选型时需要考虑的因素。Stereo mini采用紧凑设计,并提供多种接口,适合用于空间受限的AMR平台和嵌入式系统。
实际测量效果与工作距离、安装位置、光照条件以及被测物体表面等因素有关。
Basler Stereo mini 951g:用于导航和障碍物检测的紧凑轻量型 3D 相机
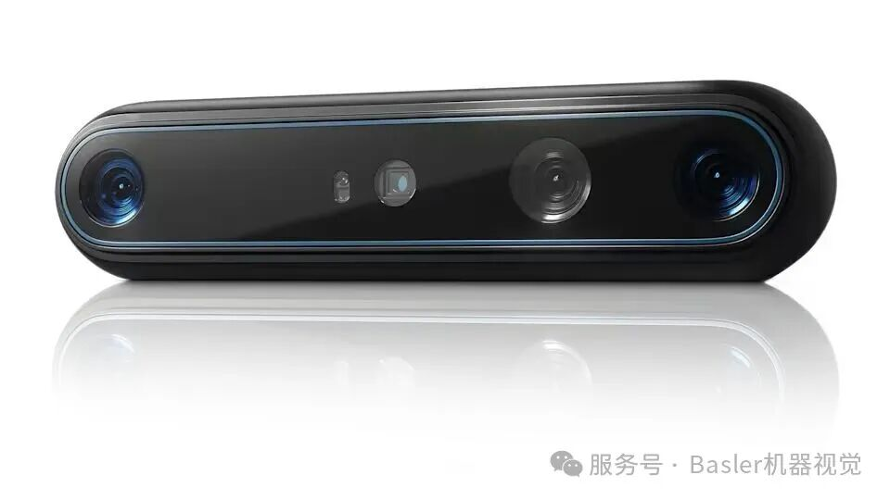
Basler Stereo mini 951g采用紧凑机身设计,适用于安装空间有限的AMR平台。相机能够以较低延迟提供深度数据,工作范围为0.25 m至6 m,并通过GigE接口连接至移动机器人系统。
尺寸:124 mm × 29 mm × 50 mm
重量:220 g
基线:95 mm
工作范围:0.25 m至6 m
接口:GigE
面向工业仓储环境的设计
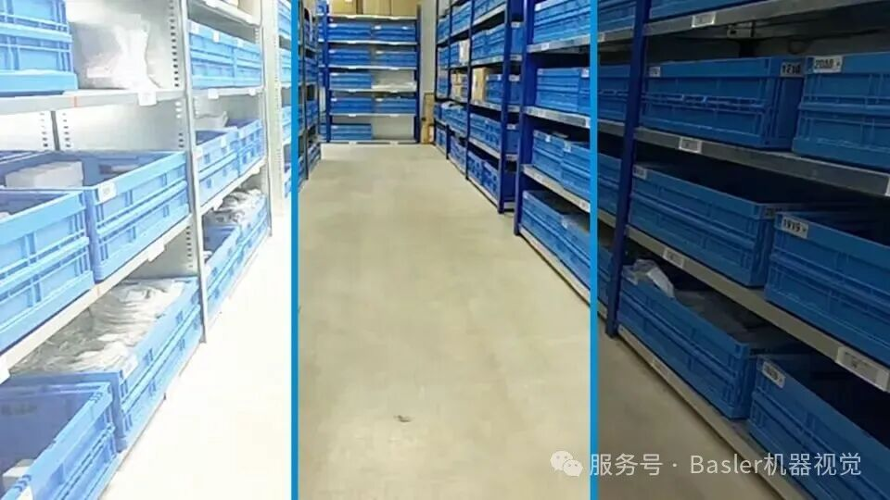 左图和中图: 自动曝光控制可适应不断变化的光照条件,简化操作。右图: 内置图案投影器可在暗光场景下生成表面结构。
AMR在仓储环境中运行时,通常需要面对粉尘、潮湿以及光照变化等条件。
Basler Stereo mini 951g采用IP67防护等级外壳,适合用于存在粉尘和潮湿环境的工业应用。
相机支持自动曝光控制,可以适应变化的光照条件。在较暗或表面纹理较少的场景中,内置图案投影器可以向物体表面投射额外纹理,为深度计算提供更多信息。
需要注意的是,最终能够达到的测量质量仍取决于光照、表面纹理和工作距离等条件。
2D与3D数据结合,用于定位与环境感知
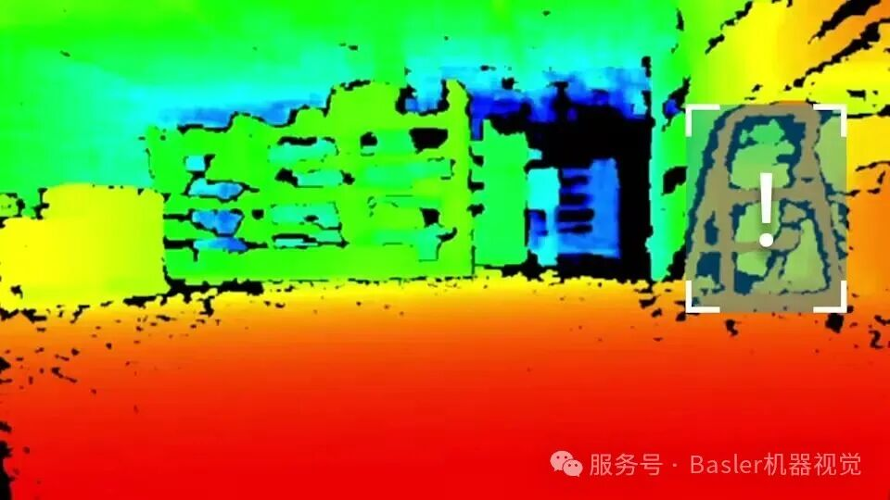 相机采集生成的 3D 点云 为 AMR 的导航提供基础
Stereo mini可以同时提供机器人周围环境的2D图像、深度数据和3D点云。根据具体系统架构,这些数据可以用于视觉定位与建图,也可以用于局部障碍物检测。
在AMR系统中,立体相机还可以与LiDAR、IMU等其他传感器结合使用,补充环境感知信息。
例如,LiDAR通常基于特定扫描平面获取环境信息,而立体相机可以提供更加完整的空间信息,用于辅助检测障碍物、悬空或突出物以及地面高度变化。
不同传感器的数据融合、环境分析、路径规划以及机器人最终的运动响应,则由后端感知和导航软件完成。
动态AMR应用中的延迟:为什么毫秒级变化值得关注
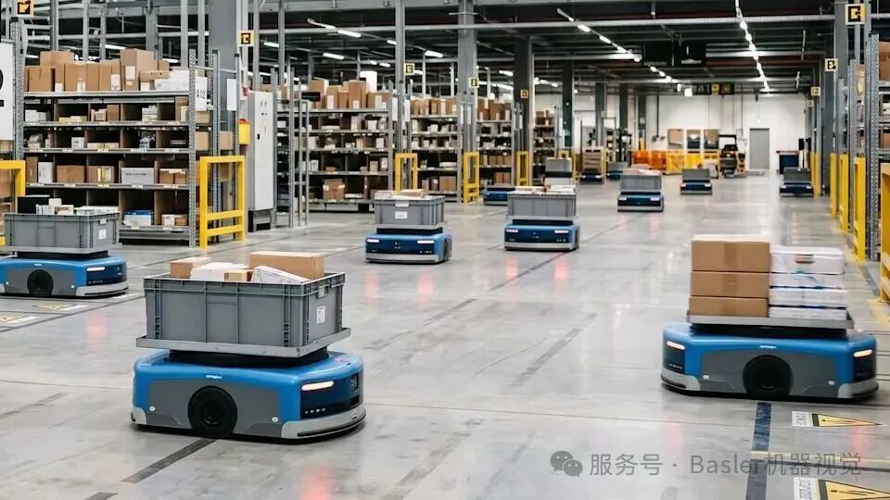 为了让 AMR 能够快速响应,从图像采集到分析处理,整个成像过程都需要尽可能降低延迟
对于障碍物检测和局部导航,深度数据需要尽可能及时地反映当前环境。
因此,需要关注的是整个处理链路的端到端延迟,而不仅仅是相机本身的延迟。从图像采集、深度计算,到数据传输、数据分析以及机器人最终做出响应,每个环节都会影响整体响应时间。
以 1.5 m/s 的行驶速度为例,100 毫秒的延迟对应机器人前进 15 cm。这一距离还没有计入实际制动所需的距离。
因此,在设计 AMR 的导航和制动行为时,需要将系统整体的延迟纳入考虑。较低且稳定的延迟有助于机器人及时响应新检测到的障碍物。
通过 pylon SDK 连接相机与 AMR 软件系统
 pylon SDK 及其 API: 支持 C、C++、C#、Java 或 .NET,将硬件和图像处理功能轻松集成到目标应用中。pypylon 是 Basler pylon 软件套件的开源 Python 封装接口。
Basler Stereo mini 951g 已集成至 pylon SDK。开发人员可以在统一的软件环境中获取和配置 2D 图像及深度数据。
在设备调试和系统开发阶段,pylon Viewer 可用于相机设置、图像查看以及相关功能验证。
pylon SDK 提供 C++、C# 和 Python 编程接口,便于将相机集成到AMR的感知和导航软件中,覆盖从前期评估到生产部署的开发流程。
从相机选型到系统集成
3D相机的选型需要结合安装空间、工作距离、环境条件、接口以及系统架构等因素综合考虑。Basler可以在相机选型、产品评估和系统集成过程中提供技术支持。FAE团队可以协助进行产品评估与调试,pylon SDK 则为 2D 和 3D 数据的配置与访问提供统一的软件环境。
协助进行相机选型
提供产品评估与集成支持
通过 pylon SDK 实现统一的软件集成
资讯热榜 换一批
- 1 全网首拆!深度拆小米YU7四合一域控模块——深度分析英伟达Thor智驾域控
- 2 鑫雁(GO CHIP)——国产传感控制领域芯片设计与产品应用高新技术企业
- 3 一文读懂晶圆Mapping:半导体产线的核心感知环节
- 4 劳恩QSD系列安全门锁,高可靠性、强适应性
- 5 旋转角度传感器IC “ AK7440 ”
- 6 深度解析:MEMS红外热电堆阵列的产业格局与未来趋势
- 7 国产MEMS IMU势力崛起:盘点10家核心企业
- 8 2×2塞进指尖!昆泰芯KTH7113超小封装16位磁编芯片新品发布,破解灵巧手"多关节并联"终极难题
- 9 星闪传感器兴趣小组正式成立 感算商城牵头推进传感器星闪化落地
- 10 星闪联盟官方授权,全国首家星闪官方旗舰店正式上线感算商城
免责声明
- 1、本文内容版权归属原作者、原发表出处。若版权所有方对本文的引用持有异议,请联系感算商城(service@gansuan.com),我方将及时处理。
- 2、本文的引用仅供读者交流学习使用,不涉及商业目的。
- 3、本文内容仅代表作者观点,感算商城不对内容的准确性、可靠性或完整性提供明示或暗示的保证。读者阅读本文后做出的决定或行为,是基于自主意愿和独立判断做出的,请读者明确相关结果。
- 4、如需转载本方拥有版权的文章,请联系感算商城(service@gansuan.com)注明“转载原因”。未经允许私自转载感算商城将保留追究其法律责任的权利。


样品申请
-
品牌
-
申请数量个
-
商品分类
-
单价-
-
封装
-
库存
-
供应商
-
小计-
- 1.多样品申请请先加入样品清单
- 2.样品申请数量有限,超过限额可能不能获批

如果您发现商品介绍、规格参数、规格书、商品图片等信息有误或不完善,欢迎指出。
如果您发现网站内容信息有误或不完善,欢迎指出。