

2×2塞进指尖!昆泰芯KTH7113超小封装16位磁编芯片新品发布,破解灵巧手"多关节并联"终极难题
来源:CONNTEK(昆泰芯)
发布时间:2026-10-28
2026年,人形机器人正式迈入量产元年,具身智能从实验室走向工厂与家庭。当行业目光聚焦在关节电机、减速器、算法大模型时,一个被低估却决定成败的细节浮出水面——灵巧手。
它是人形机器人自由度最密集、空间最受限、精度要求最高的部件:一只灵巧手通常拥有10个以上的关节,而每个手指关节的安装空间仅有毫米级。要在这样的方寸之间,同时塞进"高精度、低延时、可多芯片协同"的关节角度感知方案,是摆在所有灵巧手厂商面前的硬骨头。
昆泰芯微电子今日正式发布KTH7113——超小封装16位高速高精度磁编芯片。以2×2mm指尖级封装、三线/四线SPI多芯片并联能力,为灵巧手关节感知提供全新解法。

灵巧手之所以"灵巧",核心在于每个关节都要实时、精确地感知自身角度位置。然而传统方案在灵巧手场景中暴露三大痛点:
体积放不下:传统光编芯片、常规封装磁编芯片体积偏大,末端指节空间仅数毫米,3×3mm以上的封装根本无法塞入,只能放弃末端关节的感知能力;
精度跟不上:普通单轴霍尔芯片精度有限,多关节累计误差会让抓取、装配动作明显偏移;断电后丢失绝对位置,每次开机都要重新回零,极大影响整机效率;
线束理不清:一只灵巧手10+个关节意味着10+颗传感器芯片,若每颗都独立占用MCU的SPI资源与引脚,主控IO迅速耗尽,走线繁杂、成本高企,成为整机小型化的隐形瓶颈。
灵巧手亟需一颗"为关节而生"的芯片:够小、够准、够快,还能一颗MCU挂满整只手。

KTH7113采用CSP2mm×2mm超小封装(13引脚,面积仅4mm²),约为一粒芝麻大小,可轻松嵌入手指关节甚至末端指节;在轴、离轴、多极对磁铁安装方式全覆盖,无论关节结构如何布局,都能找到最优测量姿态。
它更是一颗"为多关节而生"的芯片——支持三线SPI并联与四线SPI并联两种组网方式:
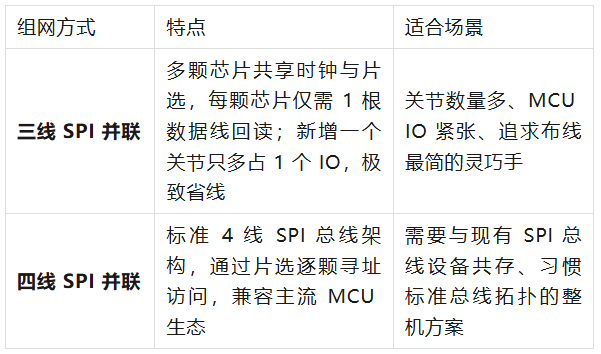
一颗MCU+两根共享线,即可串起整只灵巧手的全部关节。KTH7113的多芯片并联能力,让"每一指关节独立感知、主控统一读取"成为可能,从根上解决灵巧手多传感器芯片布线的线束与IO难题。

灵巧手的价值,最终落在"控制精度"与"响应速度"上,KTH7113在这两方面同样给出硬核参数:
🎯16位高精度绝对角度
-
16bit绝对角度输出,单圈65536级分辨率,上电即知绝对位置、无需回零;
-
内置先进自动非线性校准(ANLC),自动采集补偿参数并存入片内MTP存储器,断电不丢失;校准后在轴精度优于±0.07°,离轴精度优于±0.2°,显著优于同类产品;
-
输出噪声低至0.015°(1σ),角度输出稳定平滑,减少末端抖动。
⚡1μs超低延时,伺服级响应
-
数据更新率仅1μs,为高频闭环控制提供即时反馈,动态抓取、精细操作不掉链子;
-
支持高达120,000rpm转速测量,远超灵巧手实际工况需求,余量充足。
🛡️可靠性与安全设计
-
8位CRC校验(CRC8/ITU)保障SPI通信数据完整可靠;
-
寄存器锁定机制:上电默认锁定,输入解锁密码后方可配置,防止外界干扰篡改参数,保障产线与运行安全;
-
工作温度-40℃—125℃,工作电压3.0V—5.5V,ESD(HBM)±5KV,轻松应对工业级严苛环境。

除了面向灵巧手的三线/四线SPI并联能力,KTH7113还提供丰富的接口与输出模式,一颗芯片覆盖多类应用:
SPI:最高10Mbps,16位角度读取+寄存器读写+在线校准,三线制(CPOL=1,CPHA=1);
SSI:两线制同步串行接口,最高5Mbps,角度数据直出;
ABZ:可编程4~16384步/圈增量输出,支持绝对位置启动,最高16MHz输出频率;
UVW:可编程1~32对极换向信号,适配无刷电机换向;
PWM:12位绝对角度输出,频率可调(120Hz~3.8kHz),支持校准状态指示。
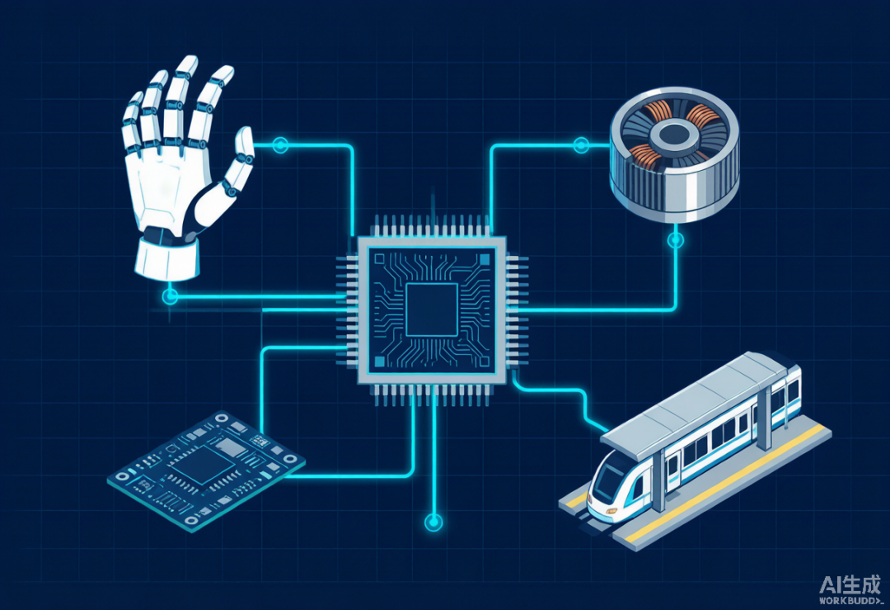
基于以上能力,KTH7113的应用版图远不止灵巧手:
人形机器人/灵巧手:多关节绝对角度感知,多芯片SPI并联集中读取;
无刷直流电机控制:高速高精度角度反馈,配合UVW换向信号;
闭环步进电机系统:绝对角度+增量输出双模灵活切换;
离轴角度测量系统:中空结构、磁环离轴测量,简化机械设计;
轨道交通屏蔽门控制:高可靠性、宽温工作,保障长期稳定运行。

人形机器人的量产竞赛,本质是"每一克重量、每一毫米空间、每一微秒延迟"的极致竞争。昆泰芯KTH7113以2×2mm指尖级封装+三线/四线SPI多芯并联+16位高精度绝对角度三大核心能力,为灵巧手乃至整个机器人关节感知提供了自主可控的国产方案。
作为专注3D霍尔、TMR磁传感全栈自研的国产芯片厂商,昆泰芯将持续以"小封装、高精度、易组网"的产品哲学,支撑中国具身智能产业从原型走向规模化量产。
让每一根手指都拥有感知,让每一次抓握都精准入微——KTH7113,正式发布。
资讯热榜 换一批
- 1 劳恩QSD系列安全门锁,高可靠性、强适应性
- 2 星闪联盟官方授权,全国首家星闪官方旗舰店正式上线感算商城
- 3 全网首拆!深度拆小米YU7四合一域控模块——深度分析英伟达Thor智驾域控
- 4 技术洞察 | 精通电流传感系列文章(一) 精度、功率与保护的智能工程指南
- 5 一文读懂晶圆Mapping:半导体产线的核心感知环节
- 6 技术洞察 | 精通电流传感系列文章(二):霍尔 vs. TMR 如何精准匹配电流,告别饱和与噪声?
- 7 AI服务器机架供电架构解析:PSU、BBU 与 CBU 的设计逻辑及关键芯片方案
- 8 技术洞察 | 精通电流传感系列文章(三):从安培到千安培:电流传感器架构选型与功率密度管理
- 9 从“能动”到“会感知”|纽迪瑞机器人触觉模块
- 10 12V BLDC马达驱动GH468/GH469系列
免责声明
- 1、本文内容版权归属原作者、原发表出处。若版权所有方对本文的引用持有异议,请联系感算商城(service@gansuan.com),我方将及时处理。
- 2、本文的引用仅供读者交流学习使用,不涉及商业目的。
- 3、本文内容仅代表作者观点,感算商城不对内容的准确性、可靠性或完整性提供明示或暗示的保证。读者阅读本文后做出的决定或行为,是基于自主意愿和独立判断做出的,请读者明确相关结果。
- 4、如需转载本方拥有版权的文章,请联系感算商城(service@gansuan.com)注明“转载原因”。未经允许私自转载感算商城将保留追究其法律责任的权利。


样品申请
-
品牌
-
申请数量个
-
商品分类
-
单价-
-
封装
-
库存
-
供应商
-
小计-
- 1.多样品申请请先加入样品清单
- 2.样品申请数量有限,超过限额可能不能获批

如果您发现商品介绍、规格参数、规格书、商品图片等信息有误或不完善,欢迎指出。
如果您发现网站内容信息有误或不完善,欢迎指出。