

五轴串联码垛机器人控制应用方案:利用五轴联动正反解算法,提升码垛效率
来源:OMRON(欧姆龙)
发布时间:2026-09-28
设备概况
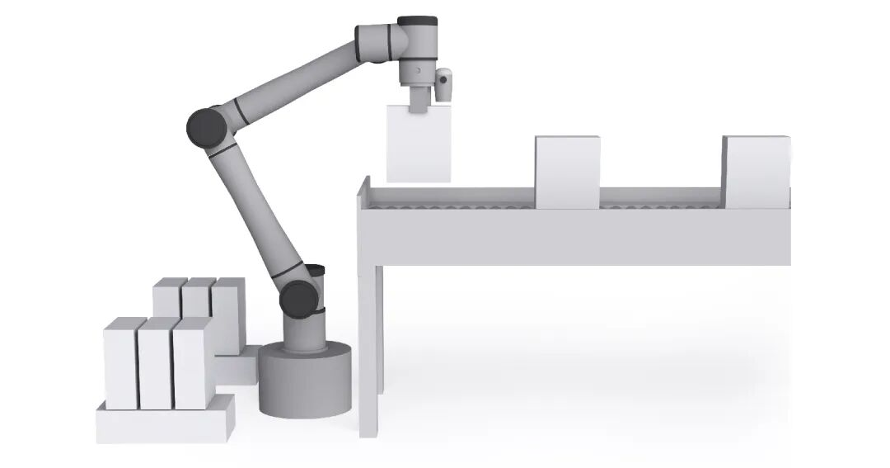
码垛机器人是要将上游物料按照指定垛型进行堆叠。和标准的机器人相比,自制码垛机器人有以下优势:机构成本低、控制系统成本低、维护成本低、可按需求定制。
课题
■ 如何打磨既有的五轴串联机器人算法库?
■ 如何提高自制机器人的安全性?
■ 如何提高轨迹控制的平滑度?
解决方案
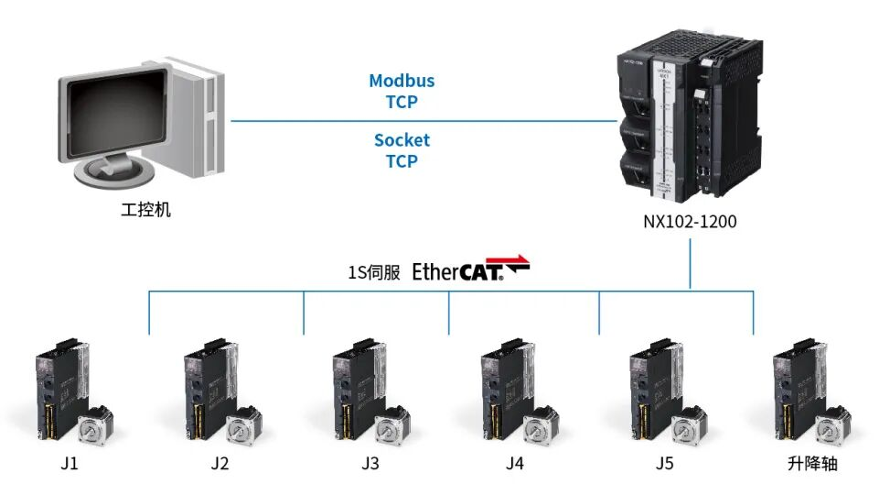
■ 由上位打包全部码垛动作的坐标位置,通过通讯发送到NX102上。PLC再对数据做解析处理,得出码垛动作的坐标,通过正反解算法,实现码垛箱子的动作。在既有的正反解算法上优化了避免奇异点算法,创出夹具偏心算法,打磨五轴串联机器人算法库。
■ 通过力矩计算算法、检测碰撞算法、低温力控算法,创出防碰撞算法FB。
■ 通过已知的轨迹坐标计算出平滑过渡的位置。通过前瞻的算法只需要设置坐标矩阵、机器人末端线加速度限制和旋转轴转动加速度限制,可自动进行相邻坐标点距离检查、各直线段运行过程旋转轴加速度检查、拐角检查、机器人末端最优线速度确认。
系统配置
实现价值
■ 通过五轴正反解算法,达到机器人动作功能。
■ 通过优化伺服参数及多点轨迹规划算法,达到每分钟抓放11次的效果。
■ 通过防碰撞算法,达到机器人可以检测到发生碰撞时停止的效果。
经营层:推进经营成本的优化实践,同步开展生产效率提升路径探索。
业务层:优化码垛机器人运动精度,推进安全防护能力建设。
现场层:安全防护、智能算法与协同控制技术,构建生产设备可靠性管理方案。
相关产品
资讯热榜 换一批
- 1 大深柔性传感器及应用
- 2 全网首拆!深度拆小米YU7四合一域控模块——深度分析英伟达Thor智驾域控
- 3 雷达水位计原厂模块
- 4 电涡流传感器的应用、安装注意事项及常见故障处理
- 5 PCB零件高度差:如何实现微米级的精准把控?
- 6 人形机器人迎来实战落地,ST如何破解攻坚灵巧手与关节核心瓶颈
- 7 1341亿新高!2026年MLCC市场规模、应用结构、国产替代全解读
- 8 AC伺服系统C6/C6E系列:高响应、高精度,符合国际安全标准
- 9 一块板子卖到 11.7 万美元:AI 服务器正在重写 PCB 这条老产业链
- 10 Impress共封装铜缆解决方案,扩展Near ASIC连接创新以满足下一代数据传输率需求
免责声明
- 1、本文内容版权归属原作者、原发表出处。若版权所有方对本文的引用持有异议,请联系感算商城(service@gansuan.com),我方将及时处理。
- 2、本文的引用仅供读者交流学习使用,不涉及商业目的。
- 3、本文内容仅代表作者观点,感算商城不对内容的准确性、可靠性或完整性提供明示或暗示的保证。读者阅读本文后做出的决定或行为,是基于自主意愿和独立判断做出的,请读者明确相关结果。
- 4、如需转载本方拥有版权的文章,请联系感算商城(service@gansuan.com)注明“转载原因”。未经允许私自转载感算商城将保留追究其法律责任的权利。


样品申请
-
品牌
-
申请数量个
-
商品分类
-
单价-
-
封装
-
库存
-
供应商
-
小计-
- 1.多样品申请请先加入样品清单
- 2.样品申请数量有限,超过限额可能不能获批
纠错反馈

感谢您对感算商城的支持,帮助我们共同提升商品信息的准确性。
如果您发现商品介绍、规格参数、规格书、商品图片等信息有误或不完善,欢迎指出。
如果您发现商品介绍、规格参数、规格书、商品图片等信息有误或不完善,欢迎指出。
感谢您对感算商城的支持,帮助我们共同提升网站内容信息的准确性。
如果您发现网站内容信息有误或不完善,欢迎指出。
如果您发现网站内容信息有误或不完善,欢迎指出。
纠错内容
上传附件
最多可添加3个文件,支持多种格式,每个大小不超过20MB
*详细描述
0/200