

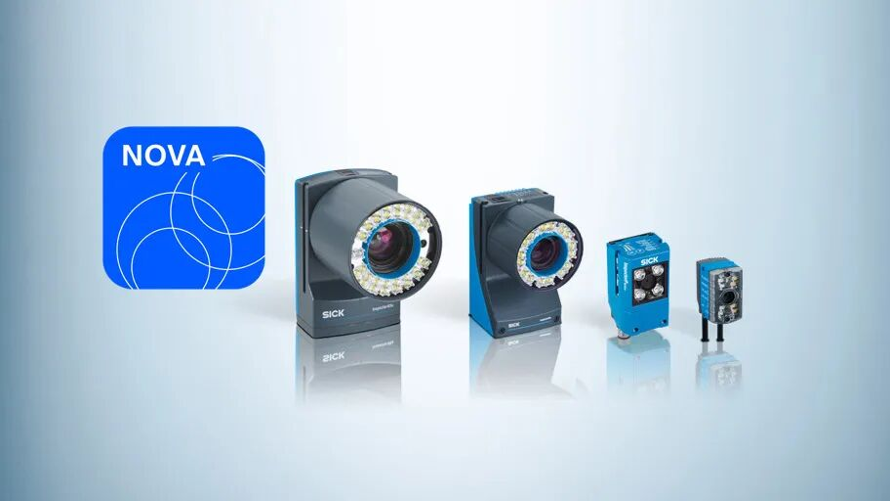
看得准,抓得稳:SICK 2D智能相机助力机器人精准引导
来源:SICK(西克)
发布时间:2026-11-06
西克应用
包括固定位置安装(眼在手外)和安装到机器人上(眼在手上)两种方式。
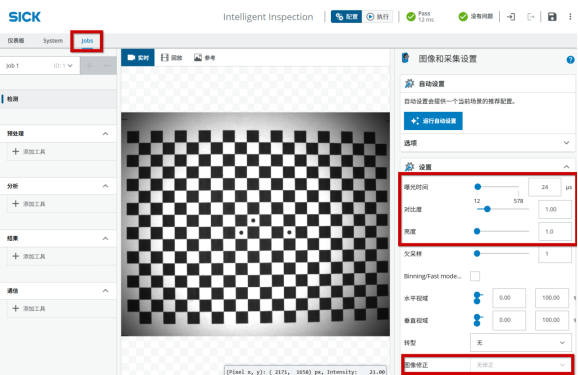
本步骤旨在完成相机安装与对焦,以获取高质量的图像。确定工作距离后,需依次调整光圈与焦距,并设置适当的曝光时间、对比度等参数,从而获得对比度良好、图像清晰的画面。参数设定完成后,请勿再改动相机硬件部分。
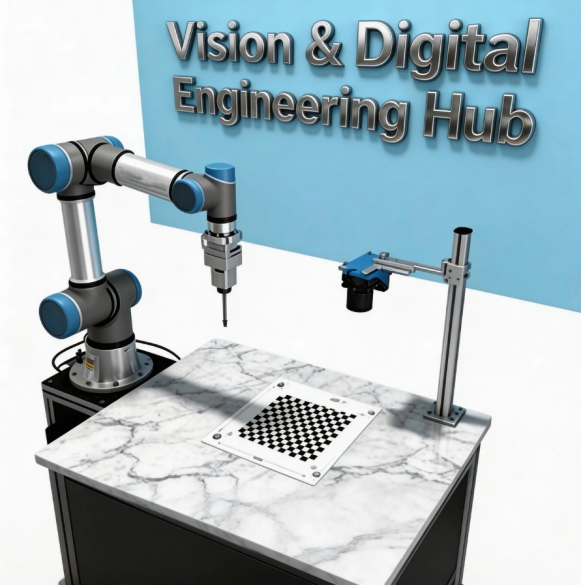
眼在手外
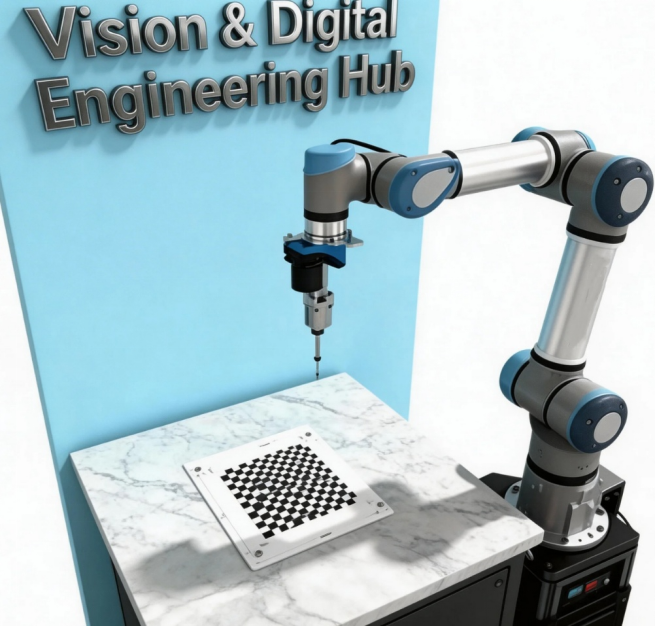
眼在手上
下图展示了相机参数设置界面。在Jobs页面中配置曝光时间、对比度、亮度等参数,并在图像修正选项中选择“未修正”。建议先运行自动设置功能;若图像质量仍不理想,再手动进行精细调整。
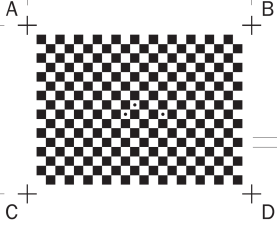
Inspector(P)支持简单与三点两种标定板类型,通常推荐使用三点标定板(如下图所示)。
请根据实际视野大小打印相应尺寸的标定板,确保标定板方格铺满整个目标视野区域,并保持标定板表面平整。标定时,标定板与相机之间的距离应设定为实际定位所需的工作距离。
若需将相机坐标系转换至机器人坐标系,建议选用带有ABCD坐标标记的标定板。其坐标顺序依次为:左上(A)、右上(B)、左下(C)、右下(D)。
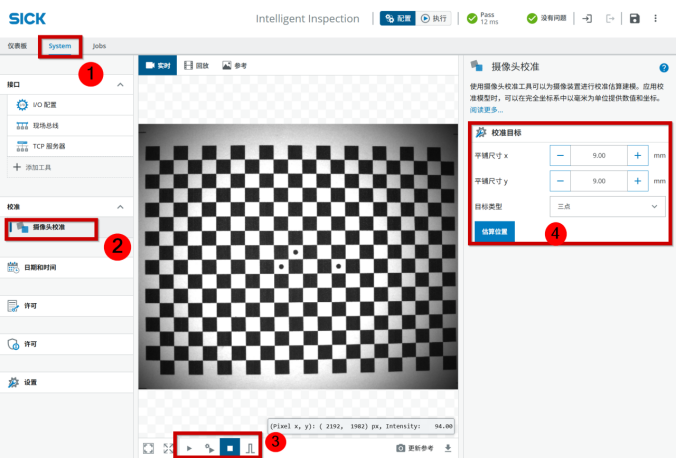
标定步骤如下:
切换至 System 页面。
选择 “摄像头校准” 功能。
采集标定板图像,随后点击 “暂停”。
输入标定板相关参数,将标定板类型选为 “三点”,点击 “估算位置”,即可完成相机标定。
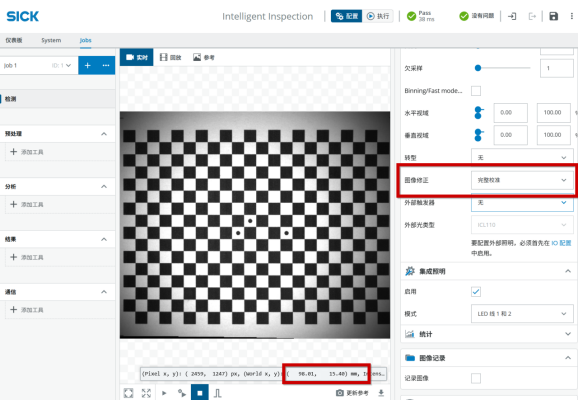
校准完成后,请在实时图像界面中选择“完整校准”选项。此后,实时显示的图像即为经过标定校正的画面。将鼠标移至图像任意位置,下方坐标显示将切换为以“mm”为单位的物理坐标数据。
坐标系分为两种,一是工件坐标系(标定板坐标系),二是机器人坐标系。
3.1工件坐标系
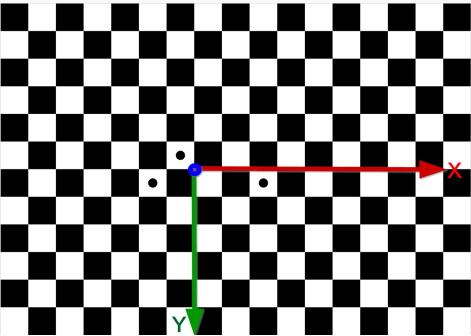
在相机标定过程中,系统已基于标定板位置建立了相机坐标系,即工件坐标系。下图中蓝色网格的交点位置为坐标系原点 (0, 0, 0),红色箭头指示的方向为 X 轴正方向,绿色箭头指示的方向为 Y 轴正方向。然后机器人根据此坐标创建坐标系,这样即完成了手眼关联。
3.2机器人坐标系
将相机坐标系转换至机器人坐标系,该过程需计算并应用转换矩阵。
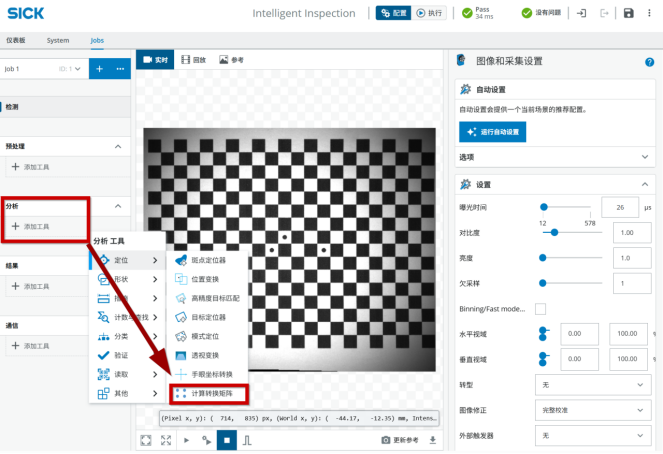
若标定板自带ABCD四个标记点:
相机将自动识别该四点在其坐标系中的位置;
操作机器人使用TCP尖点依次对准同一点位,并分别录入它们在机器人坐标系下的坐标值;
将获得的坐标填入对应输入框,并勾选“执行坐标转换”复选框,系统将自动计算转换矩阵。
若标定板无预设标记点:
可在标定板上按左上、右上、左下、右下的顺序手动标注四个点;
分别输入这四个点在相机坐标系与机器人坐标系中的对应坐标;
勾选“使用任意4个点标定”选项,即可执行转换矩阵计算。
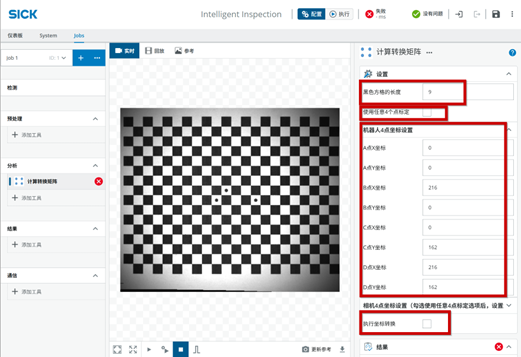
完成以上步骤后,应用过程中可以使用“手眼坐标转换”工具把对应的坐标转换到机器人坐标系中。
4.1基本步骤
完成相机安装和标定后,可以按照以下步骤进行应用。
放置待抓取工件,调整成像参数以获取最佳图像质量。
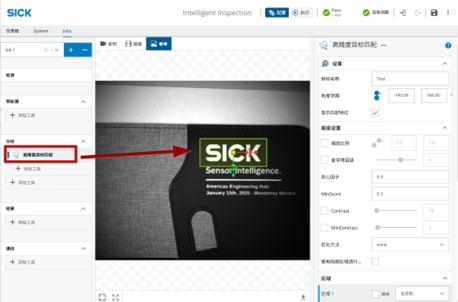
添加参考图像,该图像中工件的位置将作为基准抓取位置。
添加“高精度目标匹配”工具,并依据操作指引完成参数配置。
控制机器人移动至抓取位置,记录当前坐标数据,此位置即为机器人抓取的基准位置。
输出坐标信息,包括XY平面偏移量及旋转角度,机器人将基于该偏移量执行抓取操作。
如需使用机器人坐标系,请添加“手眼坐标转换”工具,利用转换矩阵将工件位置坐标转换至机器人坐标系。
4.2辅助工具
实际应用中,可在“高精度目标匹配”工具基础上配合使用其它工具,例如:
参考点:可设定于工件的特定位置,比如抓取位置,是坐标系中的绝对位置。
圆拟合:可精准定位圆形中心,作为定位位置。
以上工具位于高精度目标匹配工具的下一层级,可跟随匹配结果联动。
AI物体检测:可以得到N个经过训练物体的重心位置用于定位抓取引导。
斑点定位器:可以获得不规则物体重心位置。
4.3通讯配置
坐标输出支持TCP/IP、PROFINET、Ethernet/IP等通信协议,具体配置方法请参阅相关技术文档。
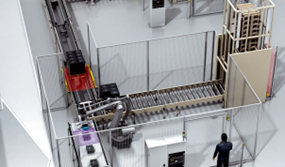
传送带包裹定位
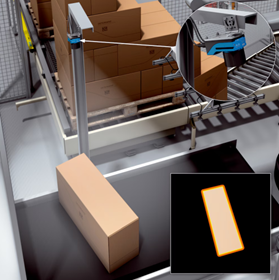
传送带纸箱定位
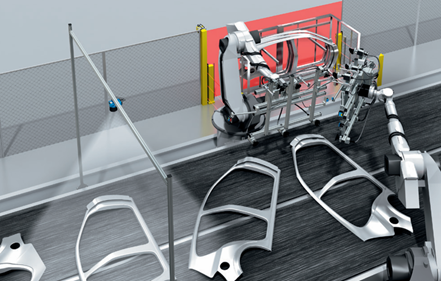
汽车冲压件定位
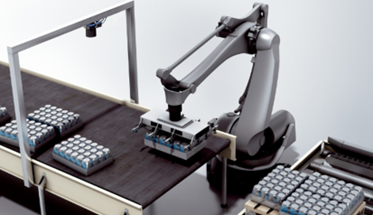
饮料包装行业定位
资讯热榜 换一批
- 1 全网首拆!深度拆小米YU7四合一域控模块——深度分析英伟达Thor智驾域控
- 2 鑫雁(GO CHIP)——国产传感控制领域芯片设计与产品应用高新技术企业
- 3 劳恩QSD系列安全门锁,高可靠性、强适应性
- 4 一文读懂晶圆Mapping:半导体产线的核心感知环节
- 5 深度解析:MEMS红外热电堆阵列的产业格局与未来趋势
- 6 2×2塞进指尖!昆泰芯KTH7113超小封装16位磁编芯片新品发布,破解灵巧手"多关节并联"终极难题
- 7 星闪传感器兴趣小组正式成立 感算商城牵头推进传感器星闪化落地
- 8 星闪联盟官方授权,全国首家星闪官方旗舰店正式上线感算商城
- 9 ASML计算光刻持续深探DUV潜力
- 10 点激光位移传感器SD33系列两点示教操作指南
免责声明
- 1、本文内容版权归属原作者、原发表出处。若版权所有方对本文的引用持有异议,请联系感算商城(service@gansuan.com),我方将及时处理。
- 2、本文的引用仅供读者交流学习使用,不涉及商业目的。
- 3、本文内容仅代表作者观点,感算商城不对内容的准确性、可靠性或完整性提供明示或暗示的保证。读者阅读本文后做出的决定或行为,是基于自主意愿和独立判断做出的,请读者明确相关结果。
- 4、如需转载本方拥有版权的文章,请联系感算商城(service@gansuan.com)注明“转载原因”。未经允许私自转载感算商城将保留追究其法律责任的权利。


样品申请
-
品牌
-
申请数量个
-
商品分类
-
单价-
-
封装
-
库存
-
供应商
-
小计-
- 1.多样品申请请先加入样品清单
- 2.样品申请数量有限,超过限额可能不能获批

如果您发现商品介绍、规格参数、规格书、商品图片等信息有误或不完善,欢迎指出。
如果您发现网站内容信息有误或不完善,欢迎指出。