

功率、精度与安全:48V 机器人执行器设计指南
来源:ALLEGRO(美国埃戈罗)
发布时间:2026-10-26
引言
随着使能技术日益成熟且成本效益不断提升,机器人系统正越来越多地集成到各类应用之中。其中一种关键的架构选择是采用 48V 至 60V 电池供电。这种电压既能实现高功率密度设计,又不会超过对附近人员构成危险的电压水平。此外,由于机器人经常需要在人们附近或周围工作,因此需要增设标准化的安全要求与故障监控功能。国际标准 IEC 61508 定义了安全完整性等级(SIL)。其中,SIL 2 与 SIL 3 等级要求具备多种安全功能,以维持系统的安全状态。这些功能与 ISO 26262 标准中定义的汽车安全完整性等级(ASIL)所规定的安全机制具有对应性。
任何机器人系统都离不开一个关键组成部分:可靠且精确的执行器,以满足高层级运动规划轨迹的运动要求。执行器的性能在很大程度上取决于执行器或电机构造、顶层控制固件的配置,以及底层控制电路的效率、精度和可靠性。一个完整的执行器或电机驱动板,其核心组件包括:微控制器、栅极驱动器、电流传感器和位置传感器。图 1 的框图展示了一种机器人伺服关节架构。
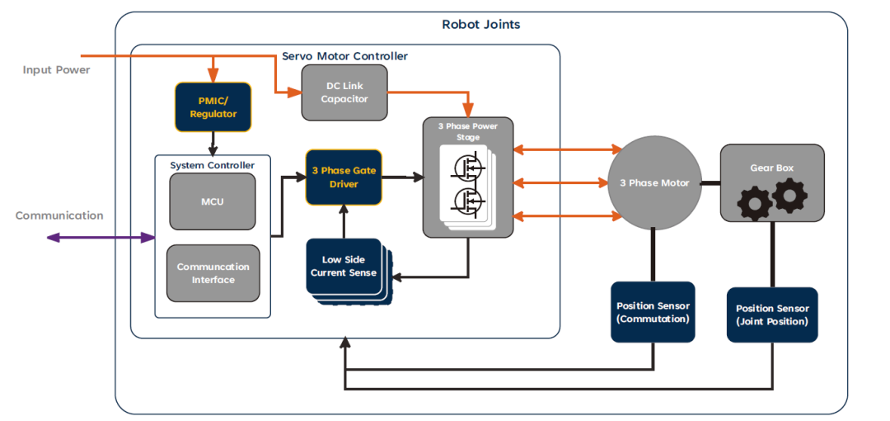
图1:机器人伺服系统框图
对于感测功能而言,延迟、精度和带宽都是至关重要的性能指标。在磁场定向控制(FOC)中,信号延迟与测量误差会导致转矩纹波增大,进而影响运动的平滑性,并降低电驱动系统的效率。高精度的电流与位置感测功能,则有助于实现运动更平滑、重复性更佳的控制效果。在低边感测应用中,电流感测放大器的带宽和建立时间会限制开关频率。而提高开关频率则可以带来双重好处:一方面可降低电流纹波,从而减小转矩纹波;另一方面,允许采用容量更小的直流母线电容,有助于缩小电路尺寸、降低实现成本。此外,若控制环路计算能力允许,更高的开关频率还可提升控制频率,从而构建响应更快的系统。
针对图 1 中的所有蓝色模块,Allegro 均可提供创新产品解决方案。Allegro AMT49100 与 AMT49101 是两款 48V 三相电机驱动器(简称 AMT49100/1),具备汽车安全等级认证,非常适合机器人伺服应用。Allegro 创新的半导体工艺,可使元器件在高达 80V 的电源电压下稳定工作。这一额外的安全裕量确保在电池充满电或系统瞬态过程中可能出现的高电压情况有足够的安全余量。两款元器件均支持硬件 100% 占空比运行。AMT49101 设备的框图如图 2 所示。
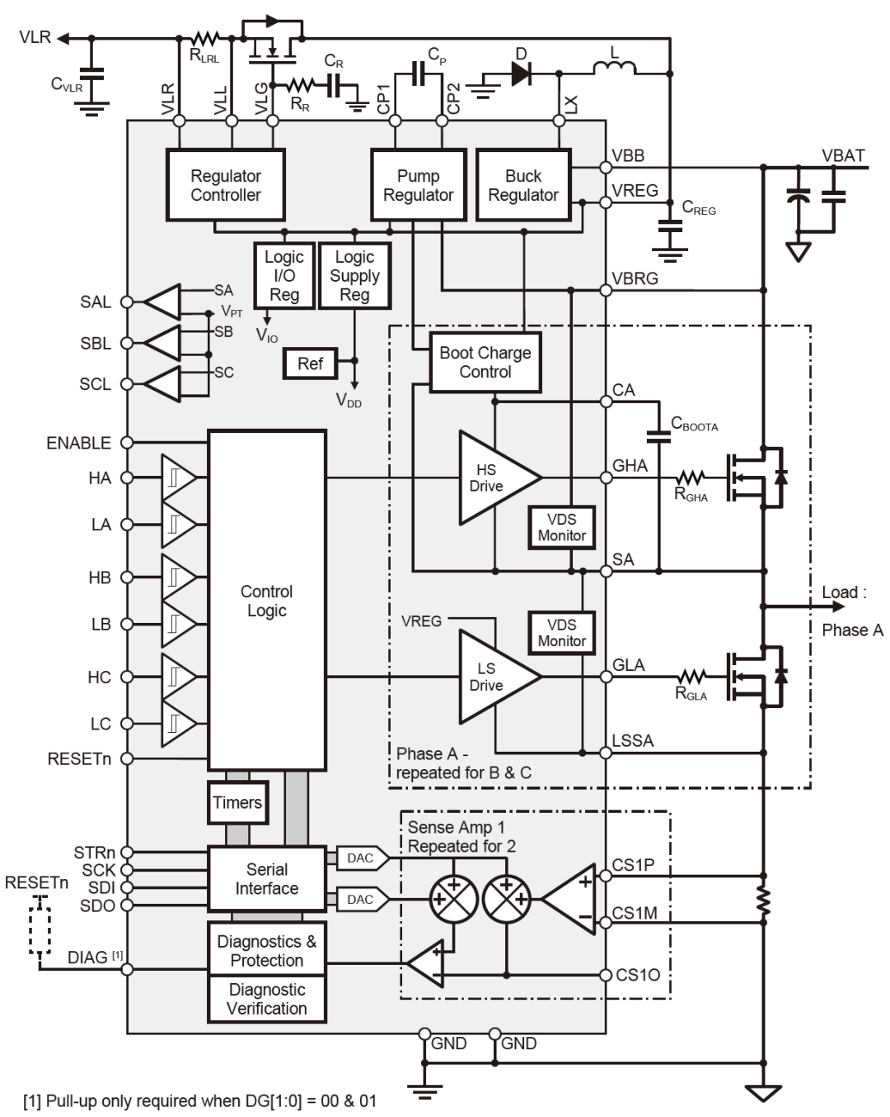
图 2:AMT49101 架构框图
如框图所示,AMT49100 集成了三个高性能低边电流感测放大器;而 AMT49101 则集成了一个低压稳压控制器和两个低边电流感测放大器。通过外接 MOSFET 和电感,AMT49101 可为微控制器及其他传感器提供电源。该器件还具备内部可调的栅极驱动强度,有助于降低电磁干扰(EMI),并减轻功率开关的应力。电荷泵稳压器利用高边漏极电压感测(VBRG)提供的电压基准,来驱动高边 MOSFET,并支持 100% 占空比运行。低边 MOSFET 则由栅极驱动电源输出(VREG)供电。来自相位比较器模块的 SAL、SBL 和 SCL 输出,可用于实现主动死区补偿。串行外设接口(SPI)提供了与其他部件的通信接口,便于进行 EEPROM 配置和诊断信息读取等操作。所有这些特性共同造就了一款既满足运行要求,又能提供安全监控功能的器件,有助于在顶层模块上实现恰当的安全机制。
本应用笔记梳理了将 AMT49100/1 集成至机器人执行器设计时需考虑的若干要点。后续章节将重点介绍 AMT49101 的稳压输出、电流感测放大器的优势、栅极驱动的优势,并对器件的部分安全监控功能进行简要分析。
可编程逻辑电源线性稳压控制器
集成低边电流感测放大器
初始设计
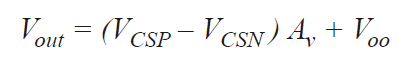
精度与时序
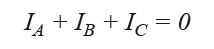
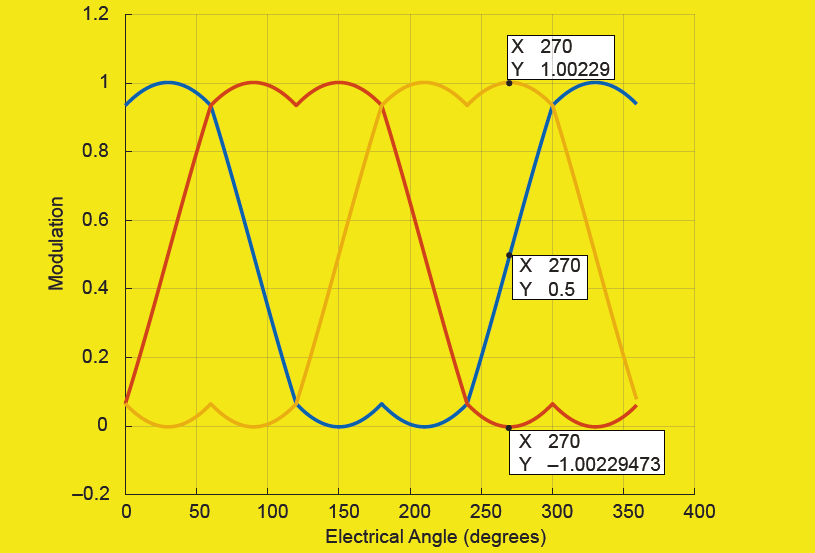
灵敏度误差
失调误差
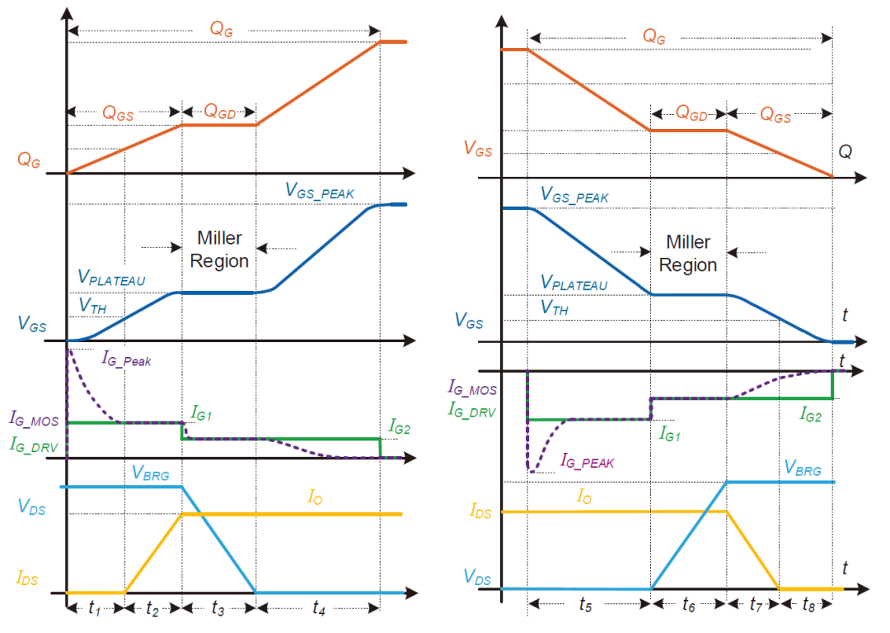
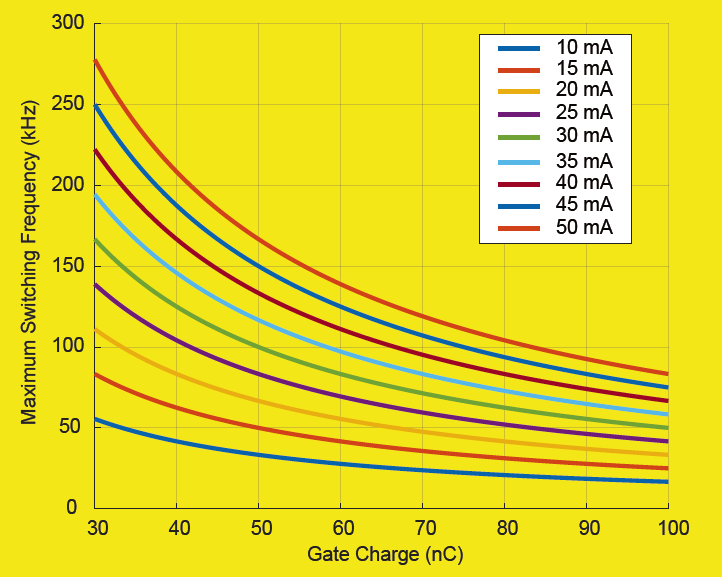
栅极驱动性能
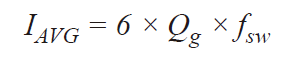
位置感测考量因素
安全监控功能分析
资讯热榜 换一批
- 1 星闪联盟官方授权,全国首家星闪官方旗舰店正式上线感算商城
- 2 AI服务器机架供电架构解析:PSU、BBU 与 CBU 的设计逻辑及关键芯片方案
- 3 劳恩QSD系列安全门锁,高可靠性、强适应性
- 4 全网首拆!深度拆小米YU7四合一域控模块——深度分析英伟达Thor智驾域控
- 5 一文读懂晶圆Mapping:半导体产线的核心感知环节
- 6 一文读懂 PVD 核心技术:IBD、溅射镀的应用与选型密钥
- 7 evolast®全氟弹性体FFKM:专为极端情况而设计,专为精度而打造
- 8 以全新AI科技引领智能底盘变革:AI Road Sense道路感知实时赋能未来出行
- 9 AKM的DAC解决方案之新旧对比
- 10 2×2塞进指尖!昆泰芯KTH7113超小封装16位磁编芯片新品发布,破解灵巧手"多关节并联"终极难题
免责声明
- 1、本文内容版权归属原作者、原发表出处。若版权所有方对本文的引用持有异议,请联系感算商城(service@gansuan.com),我方将及时处理。
- 2、本文的引用仅供读者交流学习使用,不涉及商业目的。
- 3、本文内容仅代表作者观点,感算商城不对内容的准确性、可靠性或完整性提供明示或暗示的保证。读者阅读本文后做出的决定或行为,是基于自主意愿和独立判断做出的,请读者明确相关结果。
- 4、如需转载本方拥有版权的文章,请联系感算商城(service@gansuan.com)注明“转载原因”。未经允许私自转载感算商城将保留追究其法律责任的权利。


样品申请
-
品牌
-
申请数量个
-
商品分类
-
单价-
-
封装
-
库存
-
供应商
-
小计-
- 1.多样品申请请先加入样品清单
- 2.样品申请数量有限,超过限额可能不能获批

如果您发现商品介绍、规格参数、规格书、商品图片等信息有误或不完善,欢迎指出。
如果您发现网站内容信息有误或不完善,欢迎指出。