

人形机器人先“好玩”再“有用”?CES 上演 UFB 人形机器人格斗秀
来源:AI工业
发布时间:2026-01-07
机器人领域即将发生一件新事:Ultimate Fighting Bots(UFB)将在 1 月 6 日(CES 期间)于拉斯维加斯 BattleBots Arena 举办一场人形机器人格斗秀。UFB 是一个人形机器人格斗联赛,由人类在现场或远程实时操控人形机器人进行对抗。此次为首届 8 名操控者锦标赛,并邀请多位头部科技创作者参与操控。
Scott 的判断:人形机器人或将先“好玩”再“有用”
来源:AI工业(采用 AI 工具整理)
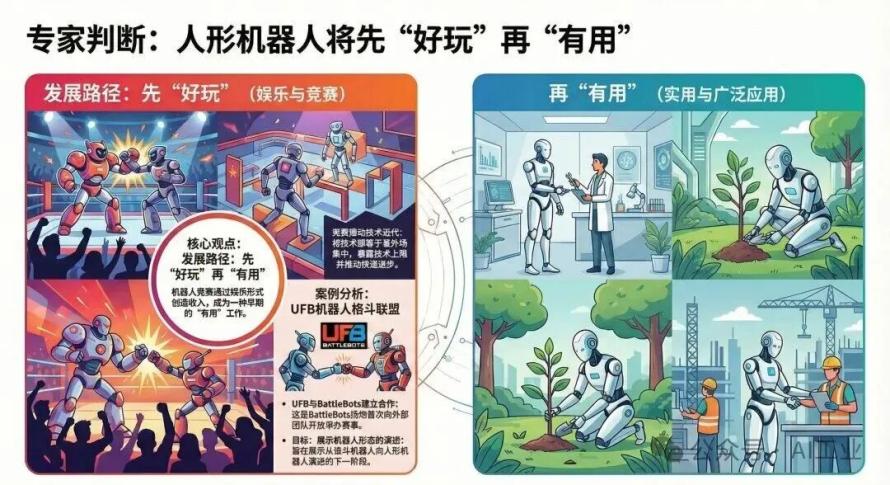
机器人专家 Scott 认为,这类活动的重要性在于:人形机器人可能会先“好玩”再“有用”,而比赛证明机器人已经能以娱乐形式创造收入,成为一种早期的“有用工作”。同时,赛事也能暴露并推动训练技术的边界探索,例如:强化学习(RL)的上限在哪里、还需要如何改进。在他看来,技术往往在被部署到“意料之外的场景”时加速进步,竞争会带来持续迭代。
UFB 联合创始人兼“联盟委员” Zena 表示,UFB 大约在 6 个月前于旧金山启动,7 月举办首场对战,随后又办了多场并获得强烈需求。团队随后与 BattleBots 建立合作,此次活动是 BattleBots 场地首次向外部团队开放举办赛事,目标是展示格斗机器人向人形机器人形态演进的下一阶段。
从赛前秀到“影子拳”:UFB 如何把机器人格斗做成体育赛事
来源:AI工业(采用 AI 工具整理)
联赛怎么做成“体育赛事”:从赛前秀到大众科普赛事
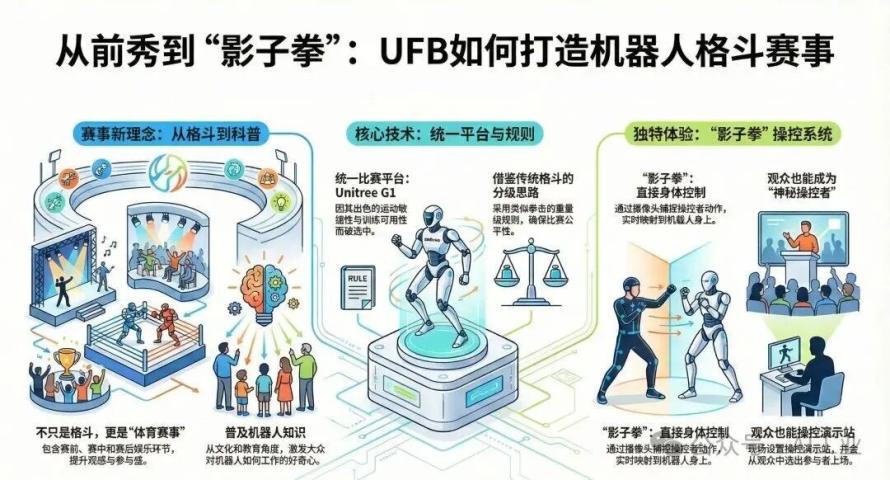
形态被设计为“体育赛事”而非单纯打斗:包含赛前、赛中与赛后娱乐环节,意在让大众第一次近距离看到人形机器人时留下更强的观感与兴趣,进而产生“它怎么工作、怎么造、怎么训练”的好奇心,从文化与教育角度推动机器人普及。
统一平台与分级规则:为何本次选 Unitree G1
规则与平台方面,赛事采用类似格斗与 BattleBots 的分级/重量级思路。本次锦标赛主要使用 Unitree(宇树)G1 作为统一平台,理由是其当前在运动敏捷性与训练可用性上表现突出;同时还会引入 Booster Robots 用于额外表演环节。
操控方式:Direct Body Control 的“影子拳”体验
在操控方式上,UFB 提供一种接近《铁甲钢拳》的“影子拳”体验,称为 Direct Body Control(直接身体控制):以摄像头捕捉操控者动作并映射到机器人动作(现阶段偏向动作库映射,后续走向全身实时遥操作),并辅以控制器完成前后左右移动。现场还会设置操控演示/训练站,并预留一个“神秘操控者名额”,活动前 1–2 天从观众中选出(需到场)。
队伍的三种角色:训练策略、飞手决策、硬件负责人
来源:AI工业(采用 AI 工具整理)
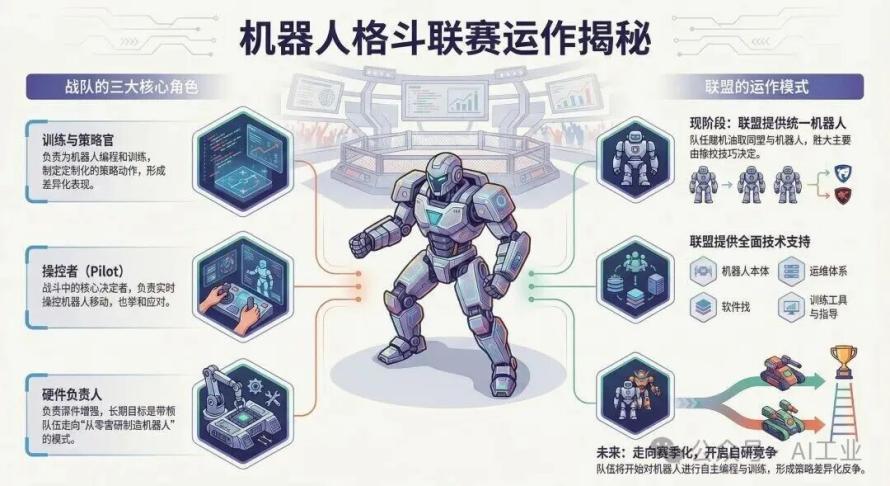
Zena 将联赛类比为 F1:虽然比赛机器人平台尽量一致,但胜负差异来自两部分——一是操控者水平,二是背后工程团队对机器人的训练与策略。在她的定义中,能参加联赛的“队伍”首先是一组工程师,他们会为机器人训练定制策略动作(custom policy moves),从而在同平台对抗中形成差异化表现。
队伍在联赛里的第一职责是工程与训练:通过训练与编程,让机器人更稳定、能打出更好的拳,并能完成更多动作,比如更复杂的移动技巧甚至踢击。第二个关键角色是操控者(pilot):在当前阶段,战斗中的决策仍主要由人类完成——什么时候移动、出什么拳、如何应对对手,而机器人更多是在做自我平衡。但随着发展,机器人自主性会越来越强:未来它也会逐步学会如何接近对手、选择更优动作。因此,在格斗这种高强度场景中反复练习,本质上是在训练机器人空间运动方式(locomotion)、稳定性与整体运动能力(athleticism)。第三个角色是硬件负责人:短期内赛事会展示一些硬件增强,但更长远看,联赛会走向类似《铁甲钢拳》的模式——队伍开始自研/自造机器人。
目前阶段,自研整机并不被认为是最划算的起点:从零造一台能打拳的机器人成本很高、周期很长。更现实的路径是先购买现成机器人,学习如何编程与训练,在能力积累后再逐步走向自研硬件。
在硬件维护方面,现阶段由联赛方负责:联赛提供机器人,邀请操控者来操控。进入 2026 年,联赛将宣布一批持续参赛、贯穿赛季竞争的队伍;同时联赛仍将提供机器人与机器人运维支持(robot ops)。联赛方强调其优势在于:属于少数真正懂得维护人形机器人的团队之一,过去已在比赛中“坏过很多次”,积累了修复经验。因此联赛会提供:机器人本体、运维体系、软件栈,以及训练策略所需的工具/库与方法指导;而队伍的任务是基于这些条件去编程机器人、上场操控,并对外讲述自己的“队伍故事”。
在“分配机器人”的机制上,当前这一场属于演示赛:机器人会在比赛当天公布/分配。随着完整赛季队伍建立,每支队伍将拥有自己的专属机器人。现阶段分配流程偏向随机抽签:使用同型号、同状态的机器人,胜负主要由操控战斗技巧决定;此时并不存在队伍之间的“训练策略(policy)竞争”,因为机器人的基础能力与动作策略主要由联赛方统一提供。未来走向赛季化后,队伍将开始对机器人进行自主编程与训练,形成“训练策略差异化”的竞争。
赛制与胜负:3 回合、击倒优先、有效击中计分
来源:AI工业(采用 AI 工具整理)
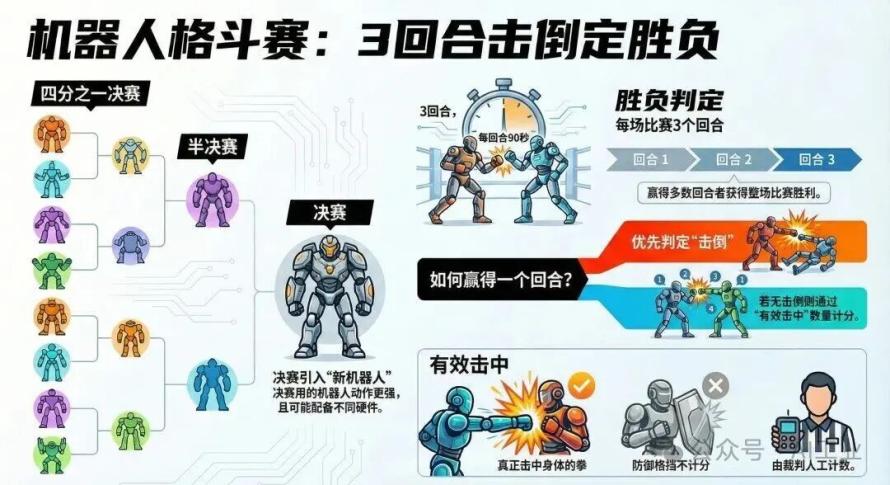
赛制方面,这是一个“8 名操控者锦标赛”,包含四场四分之一决赛、半决赛与决赛。机器人不会固定给某位操控者一路用到底:前期轮次使用一组机器人,半决赛继续使用同一组;决赛会引入“新机器人”,其动作更强、且可能带有不同的硬件配置。
胜负判定采用回合制 + 计分/判定结合:每场比赛由 3 个回合组成;每回合要么被击倒(knockdown)直接结束并判定该回合获胜,要么在无击倒情况下打满 90 秒,由裁判统计有效击中(landed punches)数量并计算得分,得分更高者赢下该回合。整场比赛看赢下的回合数:例如先赢两回合即赢得比赛。所谓“拳”指的是真正击中身体的有效拳,防守格挡不计入;现场会有裁判人工计数。
安全与未来:反武器化、人始终在回路、走向赛季化与全球赛事
来源:AI工业(采用 AI 工具整理)
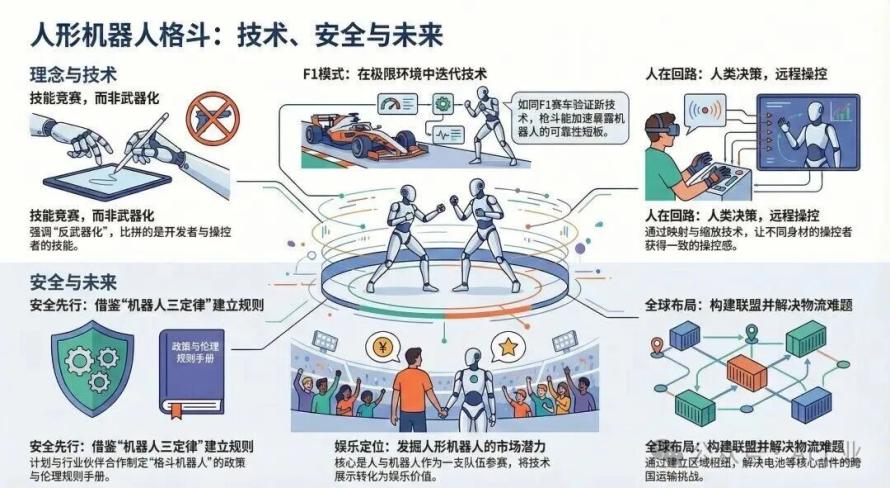
对于“为什么要教机器人打架、未来自主化会不会危险”的担忧,联赛方的立场是:这是一种技能型竞赛,强调“反对武器化”,希望比拼的是开发者、构建者与操控者的技能,类似 BattleBots 当年也曾被质疑“是不是在造武器”,但实际推动的是机器人技术进步。联赛也认为自主性会增强,但应坚持human-in-the-loop(人始终在回路中):由人做决策并承担责任,同时建立与推进相应的伦理与安全框架。在训练层面,格斗场景更核心的价值是训练机器人在高变化环境中的能力:敏捷性、快速反应、动态稳定与应对突发变化的策略——这些能力可迁移到更现实的任务,例如应急救援等需要在危险、快速变化场景中行动的工作。
关于机器人安全规则,Scott 提到目前已有不少安全委员会在讨论“什么是安全机器人”以及自主化后的安全协议。他也提到阿西莫夫机器人三定律的思路,并在对话中被补全为:第一定律:机器人不得伤害人类;第二定律:机器人必须服从人类命令(除非与第一定律冲突);第三定律:机器人必须保护自身存在(除非与第一或第二定律冲突)。
Scott 进一步强调,阿西莫夫的“三定律”虽然最初只是科幻写作中的快速构思,但其逻辑足够完整,长期以来一直被当作安全讨论的参考框架。在他看来,讨论机器人安全时,仍然可以借用这种“层级约束”的思路来帮助建立规则体系。
他用 F1 做类比:F1 赛车本身并不“上路合法”,但几乎所有量产的“上路合法”汽车,都吸收了 F1 赛道中验证过的技术。许多新技术会先在赛道这种高强度环境里被快速试错与验证——包括安全系统、制动系统、防滑/防抱死等稳定系统,以及材料、耐磨性与可靠性等。对应到机器人格斗,机器人在几分钟内经历的冲击与磨损,可能相当于普通场景下数月的“正常损耗”,这会极大加速对失效模式与可靠性短板的暴露。
基于这种“加速失效暴露”的价值,Scott 希望参赛队伍不要只在软件上做实验,也要开始关注硬件:如何在现成平台(例如 Unitree)上针对高频故障点做加固与升级,把对抗中暴露出的薄弱环节变成可迭代的工程改进,并进一步反馈到更成熟的产品形态。对话中也顺带澄清:UFB 的 “U” 不是 Unitree,而是 Ultimate Fighting Bots;未来也不意味着只能用 Unitree 平台,像 Booster Bots 已经用于娱乐环节,其他平台(对话中提到例如 Engine AI)也可能进入后续赛事体系。
在“为什么机器人常做功夫/跳舞/格斗动作”的讨论里,双方给出的逻辑是:这类动作能够集中展示机器人在速度、幅度、协调性与多样运动模式上的能力;如果做得好,既能体现技术进展,也能更容易抓住观众注意力,把技术展示转化为娱乐价值。
随后,主持人询问 Zena 的背景与入场原因。Zena 表示其职业经历主要在硅谷的消费科技与增长营销:做过硬件(如 Fitbit)、票务/娱乐(如 StubHub)、媒体(如 CBS)。其合伙人则在机器人领域做了十年的多形态机器人研发。大约一年前,他们购买第一台人形机器人做实验,快速意识到:让机器人去做“洗碗、洗衣”等真正能赚钱的实用工作,仍需要大量数据与长期积累;但人形外观会激发人们强烈的情绪反应——好奇、着迷,夹杂少量不安。团队把机器人带到五个州、让成千上万人现场接触后,发现这种反应高度一致,于是形成判断:“娱乐”很可能是人形机器人第一个规模化落地的市场;同时,娱乐赛事也是训练更好策略动作(policy)、更强敏捷性、以及更好空间运动与空间推理能力的途径。UFB 的首场活动在旧金山举办并获得成功,随后团队就沿着“机器人娱乐公司”的方向持续推进。
关于“是否会拓展到格斗之外”的问题,Zena 明确表示会。团队将“机器人娱乐”定义为更广泛的形态:核心是人和机器人作为一支队伍参与竞赛。此前他们已经尝试过直播的障碍赛(操控者带机器人闯关)以及非常基础的“烹饪秀”(结果不一定做出成品,但强调互动与趣味)。这些玩法的价值不仅是好看,还能沉淀数据:例如在障碍赛中收集大量“失败/险情/纠错”数据(她称为类似“fail-proof / fail 数据集”),而这类数据对训练机器人策略往往非常宝贵。她还提到英国节目 Taskmaster 的灵感:把“琐碎任务”做成有趣的竞赛——机器人加入后,反而更具观赏性。
对话末尾转到“不同身高的人如何操控同一机器人”的问题。Scott 的观点是,遥操作通常会做映射/缩放(mapping & scaling):要么把人的动作按比例缩放到机器人身体尺度,要么做更简单的动作“翻译”。由于操控目标是让机器人完成动作,而不是复刻操控者的肢体几何细节,因此即使操控者手臂更长、伸直时与机器人肢体状态不完全一致,也可以通过映射策略让机器人达到其自身的最大伸展与动作范围。换言之,系统更关注“机器人该怎么动”,而不是“人的关节角度是否一一对应”。
Scott 先解释了“身高/臂长差异”在遥操作里的具体影响:如果操控者的手臂会“伸得比机器人还能伸”,当操控者继续往前伸时,机器人其实已经到达最大伸展,于是操控者需要先把手往回收一段距离,系统才会重新进入“跟随区间”,这会造成动作回程的延迟感。他后来通过经验规避这个问题:刻意不做满伸展,而是在接近最大伸展前就收手,以保持连续可控。
他进一步提出一种更工程化的解决方式:对操控者的“笛卡尔空间”做缩放映射。例如让两个人的手部控制器空间经过 10%~20% 的比例缩放后,再映射到机器人可达空间,从而让不同身材的人在操控同一机器人时,获得更一致的手感与覆盖范围。
Zena 补充说,目前系统并非严格的一对一复刻:它更像是把“操控者的伸手动作”当作触发信号,然后调用机器人端已经预置、效率更高的预编程动作(例如一套更合理的出拳轨迹与快速回收),而不是逐帧复制人的轨迹;同时也会对触发模型做持续的细调,让动作触发更稳定。
话题转向“中国也在做机器人格斗”的对比时,Zena 的态度是肯定的:她看到中国有很多类似展示,越来越多公司在尝试,这类内容确实能提升大众对“机器人格斗/竞技”这种形态的认知。她强调 UFB 的定位更像“联盟/平台”:联盟负责提供机器人与比赛平台、邀请团队来编程与驾驶、组织锦标赛,并通过举办线下演出吸引观众与赞助商,把资金再投入到联盟发展;线上内容带来关注后,观众会加入社区,进而成为飞手或组建队伍,形成增长闭环。
关于场地与安全,Zena 说明本次活动使用的是 BattleBots 长期使用的竞技场:拉斯维加斯有一座常设、安全、设施完善的场馆,用于线下演出和电视节目拍摄,带观众席,容量约 400 人。她表示门票仍可购买,预计演出前几天售罄;并提到现场会有观众熟悉的科技类 YouTuber 参与,进一步增强“秀”的效果。联盟的核心命题仍是“人形机器人”,暂不打算把范围扩展到非人形形态。
在活动规划上,Zena 表示:1 月 6 日拉斯维加斯是重要节点;1 月在旧金山还会有几场活动;2 月下一场大型活动在丹佛;之后会以全球季度性大赛为主,同时还会用直播形式试验更多“非格斗”的实验型玩法。
当话题回到“安全与规则”时,主持人与 Scott 强调:如果机器人能力增长很快,而政策与安全规范跟不上,会带来风险,因此需要让安全委员会与政策制定更早介入。Zena 回应称 UFB 已在推进这件事:他们参与 Silicon Valley Robotics 这一非营利组织的社区网络;她也与 Boston Dynamics 的政策负责人建立了沟通,并计划合作制定“格斗机器人”的政策与伦理规则手册,希望以更主动的方式推进标准化。她还提到曾与 Scott 讨论过一个名为 “humankind” 的设想:协调多家人形机器人厂商,推动大家在政策与规则上达成一致,形成某种行业标准。
结尾处,Scott 提出一个非常现实的“跨国赛事物流”难题:机器人本体可以作为行李运输,但电池包受航空运输限制——通常电池只能随身带入客舱且容量有限,大电池往往无法托运;因此需要地面运输或货运,并可能要“机器人与电池分开运输”。Zena 说联盟正在用“区域枢纽”来解决:例如他们在马来西亚有运营枢纽,未来计划在关键区域建立更多中心,提前在各大洲准备电池与运维能力;队伍只需飞人过去,电池可由本洲枢纽调度到比赛地,以保证全球赛事的运维顺畅。
资讯热榜 换一批
- 1 全网首拆!深度拆小米YU7四合一域控模块——深度分析英伟达Thor智驾域控
- 2 更节省、更经济!MCP-H11系列集成小尺寸数字输出
- 3 鑫雁(GO CHIP)——国产传感控制领域芯片设计与产品应用高新技术企业
- 4 劳恩QSD系列安全门锁,高可靠性、强适应性
- 5 从“能动”到“精动”:东芝半导体破解人形机器人运动控制的平衡难题
- 6 从“能动”到“会感知”|纽迪瑞机器人触觉模块
- 7 2025年中国AI服务器行业发展政策、市场规模及趋势分析
- 8 星闪联盟官方授权,全国首家星闪官方旗舰店正式上线感算商城
- 9 突破3D打印测温瓶颈!武大团队最新专利揭秘:赋予激光增材制造“火眼金睛”
- 10 AKM的DAC解决方案之新旧对比
免责声明
- 1、本文内容版权归属原作者、原发表出处。若版权所有方对本文的引用持有异议,请联系感算商城(service@gansuan.com),我方将及时处理。
- 2、本文的引用仅供读者交流学习使用,不涉及商业目的。
- 3、本文内容仅代表作者观点,感算商城不对内容的准确性、可靠性或完整性提供明示或暗示的保证。读者阅读本文后做出的决定或行为,是基于自主意愿和独立判断做出的,请读者明确相关结果。
- 4、如需转载本方拥有版权的文章,请联系感算商城(service@gansuan.com)注明“转载原因”。未经允许私自转载感算商城将保留追究其法律责任的权利。


样品申请
-
品牌
-
申请数量个
-
商品分类
-
单价-
-
封装
-
库存
-
供应商
-
小计-
- 1.多样品申请请先加入样品清单
- 2.样品申请数量有限,超过限额可能不能获批

如果您发现商品介绍、规格参数、规格书、商品图片等信息有误或不完善,欢迎指出。
如果您发现网站内容信息有误或不完善,欢迎指出。