本方案中包含更多详细内容
您需要登录才可以查看详细内容和下载附件
没有账号?立即注册

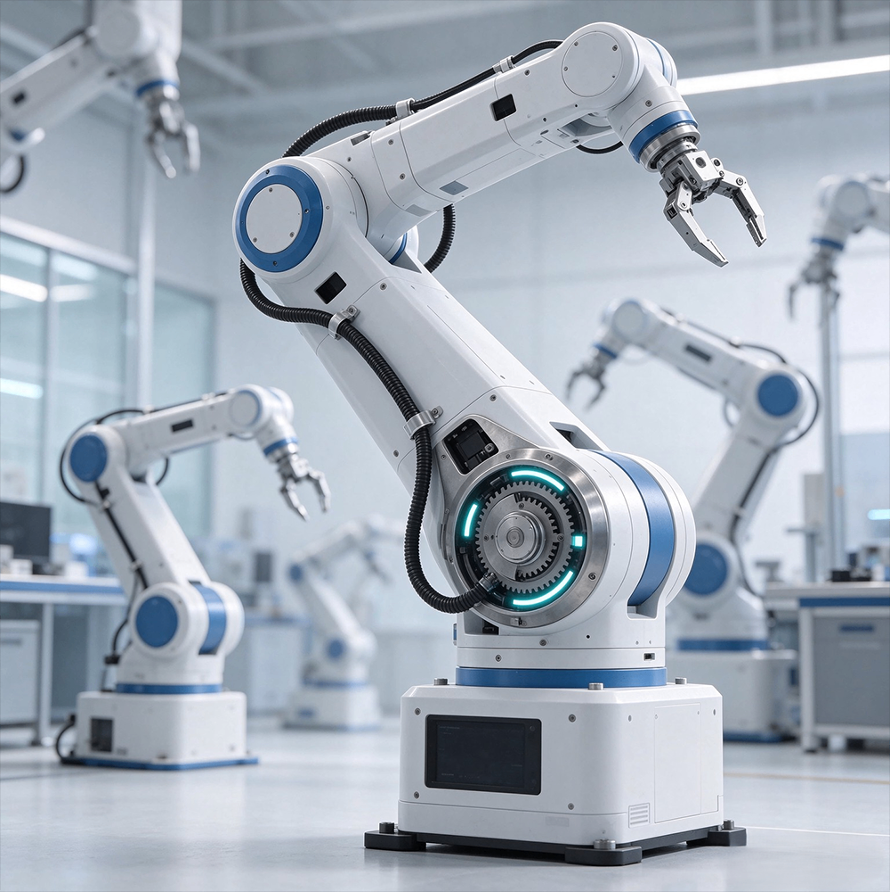 面向机器人的关节位置闭环,本方案采用基于 AMR 各向异性磁阻技术的 21 位在轴磁性角度编码器,单芯片直接输出关节绝对角度,替代易受粉尘油污影响的光电编码器。分辨率达 21 位,一键自校准后 INL 可达 ±0.015°,自动补偿安装偏心;输出延时低至 2μs~10μs、支持最高 60,000 转/分钟,实时跟踪机械臂高速启停与多轴联动。增量 ABZ、UVW、PWM 与 SPI 四模输出直连伺服驱动器和关节主控,-40~125°C 宽温、AEC-Q100 与 ±8kV HBM 防护,帮助厂商在更小空间内实现高精度、高响应、免维护的关节角度反馈与量产一致性。

1. 21位绝对角度,关节轨迹更精准
核心角度分辨率达 21 位,闭环一键自校准后 INL 可达 ±0.015°(典型值)、DNL 仅 ±0.005°,全温区温漂仅 ±0.15°;机械臂末端重复定位与轨迹插补获得更细密的角度反馈,直接提升装配、焊接、精密抓取等工艺的运动精度。
2. 2μs级低延时,跟得上高速关节
角度输出延时低至 2μs~10μs、瞬态响应约 100μs,支持最高 60,000 转/分钟转速,可精准跟踪协作机器人高速启停、急加减速与多轴联动中的角度突变,为位置环与电流环闭环提供实时反馈。
3. 在轴一键自校准,关节模组装配更省心
内置闭环自校准机制,在轴安装后自动补偿磁铁加工误差、安装偏心与气隙偏差引入的非线性误差,并支持非匀速工况优化;机器人关节模组无需高精度对位工装,显著降低产线标定时间与装配合差成本。
4. 四模合一输出,直连机器人电控
同时提供增量 ABZ(1~65,536 脉冲/圈可编程)、增量 UVW(1~64 对极可编程)、PWM 绝对值与 4 线 SPI,覆盖绝对值读取、电机换相与上位机通讯,可平滑替换光电编码器,简化关节驱动器 BOM 与硬件改版。
5. 工业级可靠,适配7×24小时产
-40~125°C 宽温工作,符合 AEC-Q100 抗闩锁(±100mA)与 ESD(±8kV HBM)防护;内置 EEPROM 支持 3.3V~5.0V 参数烧录(擦写 1000 次、数据保持 10 年以上),配合 CAL_EN 引脚一键校准置零,适应粉尘、油污与 7×24 小时连续运转的工业现场。

● 机器人关节绝对角度反馈
● 机器人与灵巧手
● 伺服电机与闭环步进控制
● 绝对角度位置检测
● 光电编码器替换升级
 基于21位在轴磁性角度编码器在机器人的应用方案.pdf