本方案中包含更多详细内容
您需要登录才可以查看详细内容和下载附件
没有账号?立即注册

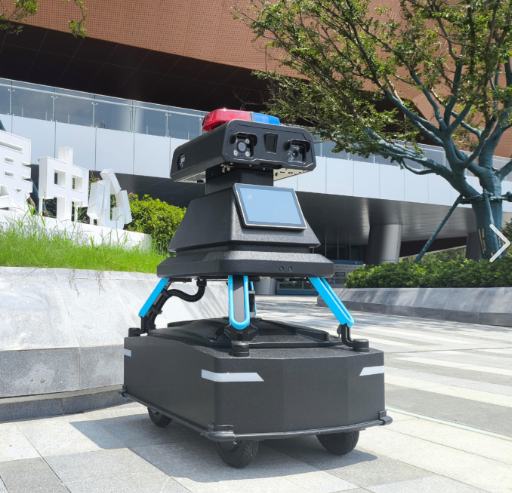 本方案是一款专为现代化园区巡检场景打造的轮式两栖机器人解决方案。其核心在于通过空地两栖一体化硬件结构与端云协同的智能管控系统,实现巡检全流程的无人化自主操作。该方案旨在突破传统巡检设备的场景边界,通过主动越障、长续航、高负载的特性,结合三维时空融合与AI智能分析,为园区构建一个全域覆盖、高效联动的智慧安防体系。

空地两栖,全域机动
采用创新的轮式两栖一体化硬件结构,机器人不仅能在平坦路面高效巡航,更能主动跨越台阶、沟壑等常见障碍,实现空地跨域移动。其出色的机动性、长续航能力和高负载设计,确保了在复杂园区环境下的巡检任务能够持续、稳定地执行,彻底解决了传统轮式或履带式机器人场景适应性差的问题。
全自主巡检,无人化作业
内置全流程智能自主化算法体系,支持多种巡检模式,包括规划最优路线巡检、定点巡检、区域覆盖巡检、驻停排查及夜间巡检。机器人可完全脱离人工干预,自主完成从任务接收、路径规划、执行巡检到返回充电的全流程操作,极大提升了巡检效率与便捷性。
AI赋能,智慧安防
以园区三维点云地图为可视化底座,搭载高清三轴云台相机,可精准捕捉巡检区域内的细节画面。内置AI算法能够实时分析视频流,主动识别并推送摔倒、人员徘徊、车辆违停等异常事件。发现异常后,机器人可自主驻停、调整云台角度进行重点排查,并通过语音交互功能进行现场警示,实现从“被动监控”到“主动智能巡检”的跨越。
一库多机,协同作战
支持“一库多机”的集群调度模式。通过配置单个自动机库,即可实现对多台机器人的统一管理与协同作业。系统能智能规划各机器人的任务,实现错峰自动补能、任务接力,确保7x24小时不间断的全域高效巡检,最大化设备利用率与巡检覆盖率。
软硬融合,一体化管控
配备自研的GUI远程控制软件,作为端云协同一体化智能管控系统的核心。该平台不仅能实时监控所有机器人的状态与巡检画面,还可无缝对接园区现有的摄像头与安保系统,将机器人移动巡检与固定点位监控深度融合,实现全域安防资源的联动与统一指挥,全面提升园区的安防响应能力。

产业园区
物流仓储
电力变电站
 园区巡检轮式两栖机器人解决方案.pdf