本方案中包含更多详细内容
您需要登录才可以查看详细内容和下载附件
没有账号?立即注册

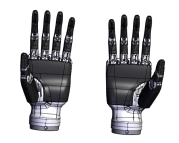 灵巧手方案是由感算商城联合知名方案的高精度仿人机器人手。它通过模块化仿生设计融合了三维力控、自适应抓取等智能算法。具备6主动/11关节自由度和8-30Kg负载能力,指尖速度达0.7秒,定位精度±0.05mm。该灵巧手集成了触屏感应和法向/切向力传感器(分辨率达0.1N~25N),支持多协议通讯与SDK开发,可适配工业分拣、精密装配、科研仿真等场景,实现如人类般的精细操作和安全交互能力。

负载能力强且工作速度快:标准型号具备单指8-30Kg的宽范围静态负载能力和≤0.7秒的全行程快速响应能力,能高效应对精密抓取和高负荷搬运等多种任务场景。
极高重复定位精度:整机重复定位精度可达±0.05mm(毫米级),同时部分传感器测量分辨率可达0.1N(微力级),为实现精确的定位操作与细腻的力觉交互提供了保障。
先进的智能触觉感知:配备多指分布式点阵式三维力传感器(如手指部分达12×5点阵),法向/切向双维力学感应,支持0.1N~25N的微力测量,使末端感知达到类人的细腻触觉水平。
模块化仿生结构与出色耐用性:采用6个主动自由度及共11个关节的仿生设计,具备灵活运动的物理基础;结构优化并经过严格测试,手指开合寿命高达10万次,确保长期、可靠的运行。
开发兼容性强、部署便捷:全面支持主流机器人开发框架,如SDK、ROS、ROS2、URDF模型,并可兼容UART、RS485、CAN等多种工业通讯协议,方便二次开发和系统集成。其安装符合行业通用接口标准(ISO 9409-1:2004),便于部署。

具身智能
医疗康复
 灵巧手方案.pdf