本方案中包含更多详细内容
您需要登录才可以查看详细内容和下载附件
没有账号?立即注册

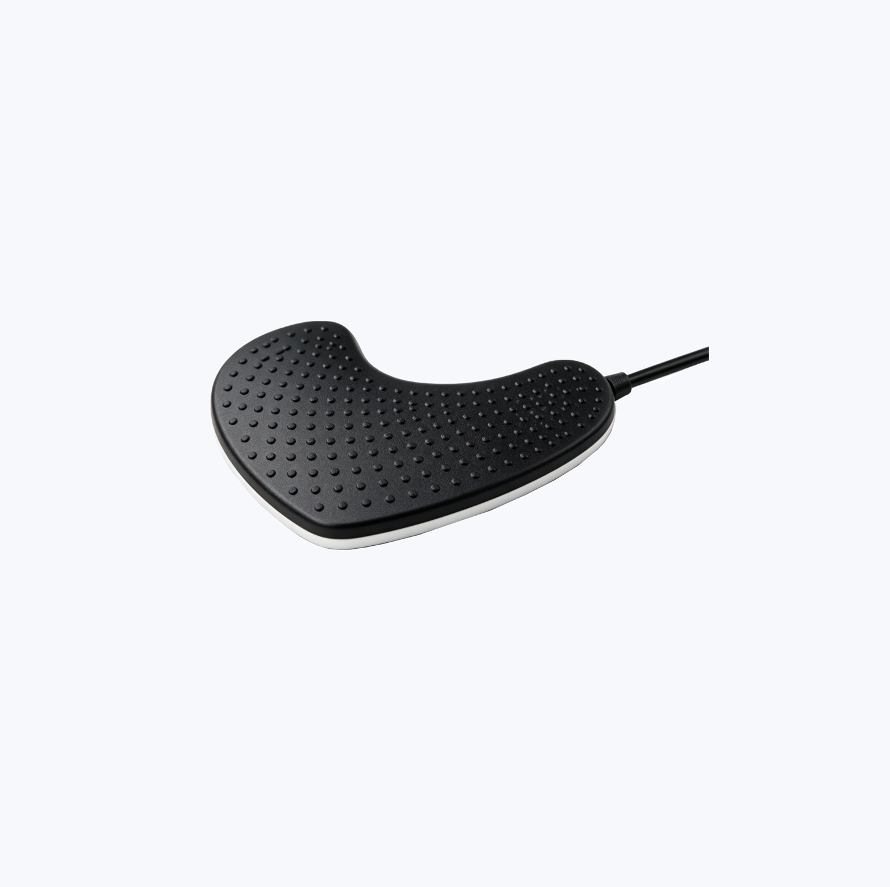 方案专为灵巧机器人手掌集成而设计,采用覆盖手掌传感区域的 53 触觉点高密度传感阵列,可输出经标定的法向力测量值,并由上位机软件解算剪切力。系统持续输出实时压力分布图,以及由此导出的接触位置、法向力大小与剪切力方向,为稳健抓取与灵巧操作提供所需的触觉反馈。

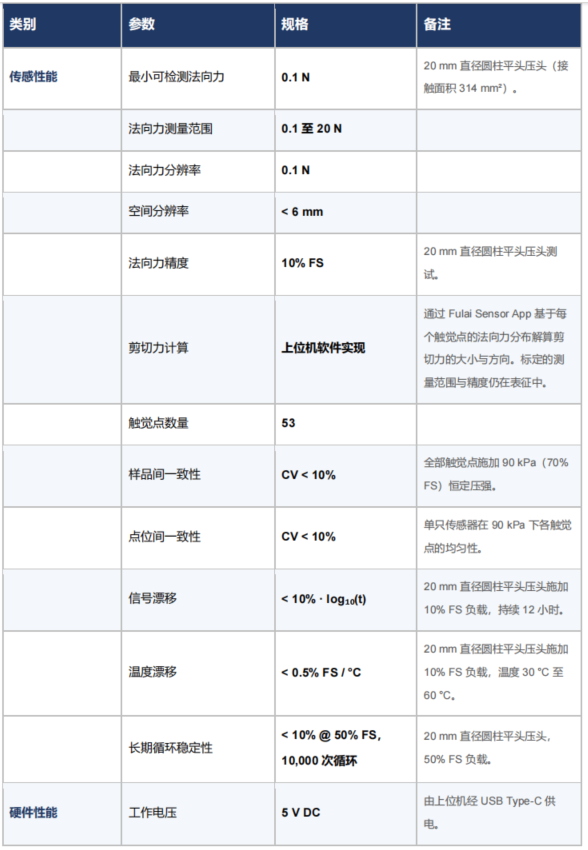
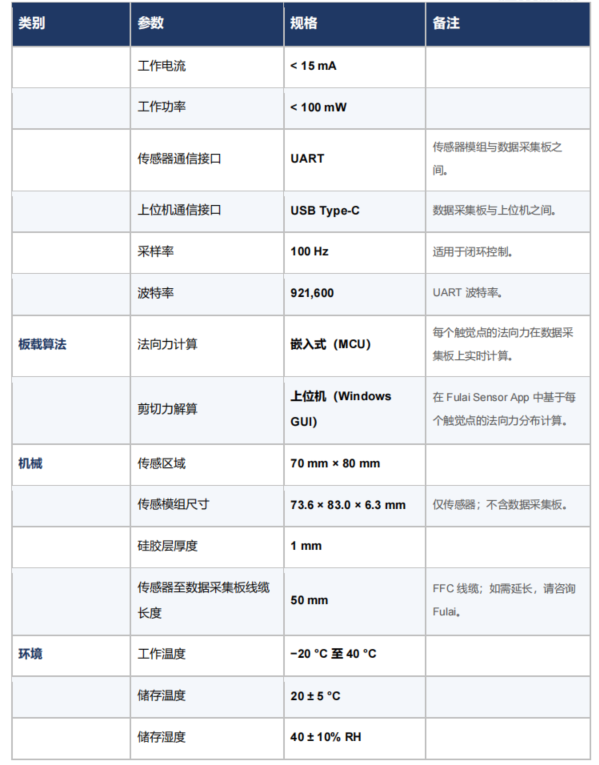
高密度手掌传感 : 53 个触觉点分布于 70 × 80 mm 的传感区域,贴合典型手掌轮廓。
法向力测量:测量范围 0.1 至 20 N,最小可检测力 0.1 N。
剪切力解算:由上位机软件算法基于每个触觉点的法向力分布解算剪切力的大小与方向,并在 GUI 中以矢量场形式可视化。
高速采集:100 Hz 采样率,适用于闭环触觉控制。
响应一致性与稳定性:触觉点之间以及生产批次之间的变异系数(CV)均 < 10%。
即插即用套件 :完整开发套件出厂交付:传感器模组、数据采集板、USB Type-C 线缆、
Windows 可视化软件以及说明文档。


VR/AR触觉反馈
 手掌触觉传感方案.pdf