本方案中包含更多详细内容
您需要登录才可以查看详细内容和下载附件
没有账号?立即注册

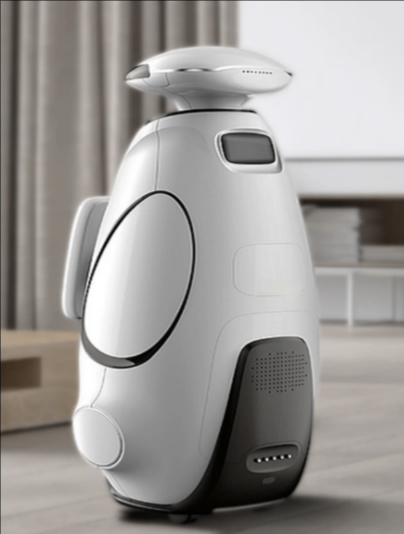 本方案旨在解决服务机器人在复杂环境中因感知能力不足而引发的碰撞风险。通过集成自主研发的高精度激光雷达,机器人可即时、精确地识别运动路径上的障碍物。该雷达可在机器人前方2米处形成一个覆盖约48平方厘米的探测区域,一旦检测到障碍物,系统能迅速控制设备减速或急停,有效预防碰撞,保障机器人与行人的安全,是实现机器人安全、可靠运行的核心保障。

精准角度匹配:14°(H) × 1°(V)的视场角设计,恰好覆盖移动机器人所需的避障宽度。在1米外即可覆盖一人宽的范围,满足机器人在多种环境下的避障需求。
灵敏识别小目标:具备出色的探测灵敏度,在2米内可保证对5cm²的10%低反射率(黑色)目标实现不漏检,确保在复杂环境中也能及时捕捉潜在障碍物,提升运行安全性与效率。
宽测量范围:支持0.1~14m的测量距离,兼顾近场避障与远场感知。
高探测帧率:1~900Hz的探测帧率,确保数据更新及时,响应迅速。
高测量精度:在0.1~4m范围内,测量准确度可达±5cm。
环境适应性强:可在-25℃~70℃的宽温环境下稳定工作。
轻量化:重量<5g,便于机器人集成,不增加额外负担。
多接口支持:支持UART、IIC、I/O等多种接口,既可满足单机操作,也适用于复杂的组网应用,集成灵活便捷。

餐饮零售配送
物流配送
公共服务机器人
| 属性 | 参数值 |
|---|---|
| 测量范围 | 0.1~14m |
| 水平*垂直视场角 | 14°(H) × 1°(V) |
| 探测帧率 | 1~900Hz |
| 准确度 | ±5cm@0.1~4m |
 激光雷达避障解决方案.pdf