本方案中包含更多详细内容
您需要登录才可以查看详细内容和下载附件
没有账号?立即注册

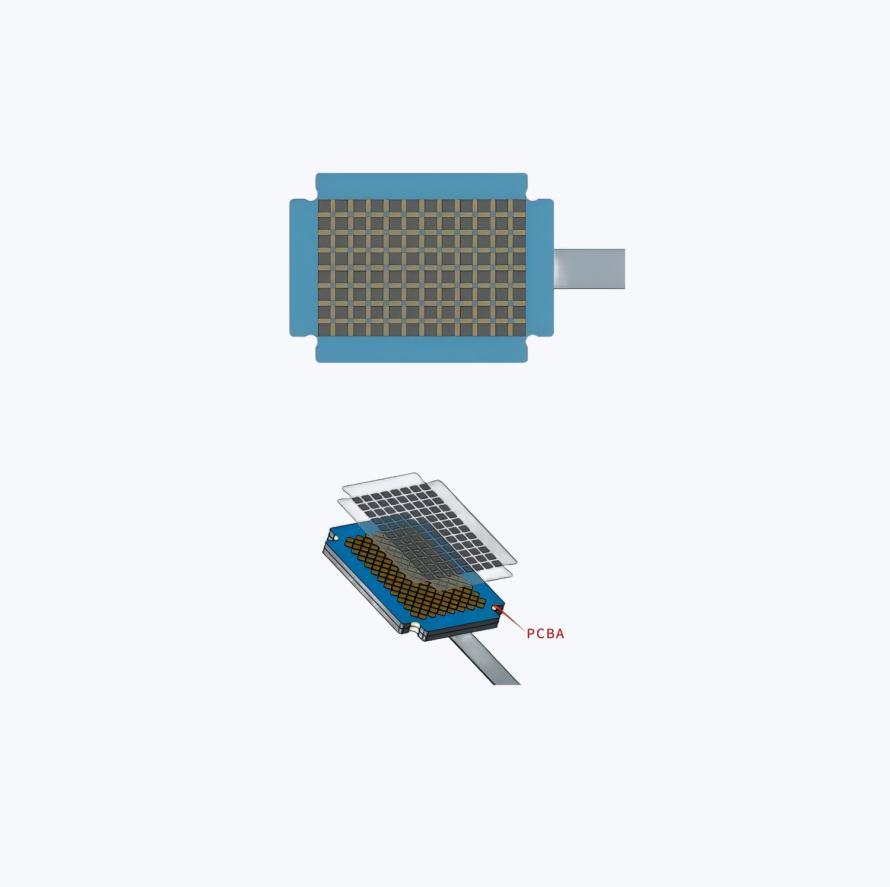
机器人电子皮肤方案是一类基于逾渗材料的薄膜压力传感器。施加 在传感器薄膜区域的压力能够转换成电阻值的变化,从而获得压力信息。压力越大,电阻越低,其压阻特性表现为电阻与压强呈幂函数关系,电阻倒数与压力呈近似线性关系。
与市面上 FSR 传感器相比,柔性压力传感器结构更简单可靠,体感舒适,柔软性好,受接触面积影响也更小,是物理意义上的压强传感器,其优秀的性能和价格属性能让其覆盖更多 C 端的场景。

指腹压力检测:柔性压力传感器嵌入人形机器人手指内,实现抓取力量的反馈,帮助机械手精准控制抓取力量,同时确认目标物体是否被有效抓取
传感器整手覆盖:传感器可整手覆盖,确定物体抓取位置,提供力反馈控制,实现人手一样高密度且灵敏的触觉
尺寸小巧:传感器仿照真实指腹大小,最低触发力度仅为3.5克,22*8 共96点触觉模块高密度集成
高效通信:采集电路隐藏于模块背部,模块通过卡槽形式部署在灵巧手各个部位实现模块间总线通信
高密度集成:12*8 总共96点触觉模块,单个像素仅0.8*0.8mm


人形机器人
医疗康复
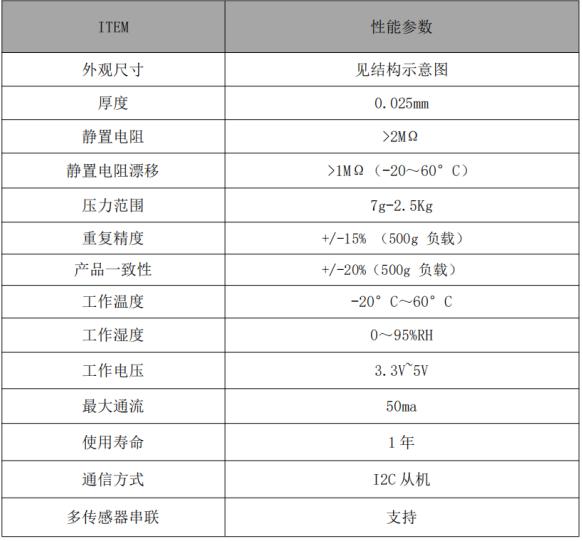
| 属性 | 参数值 |
|---|---|
| 工作电压 | 3.3V~5V |
| 工作温度 | -20~60℃ |
| 压力范围 | 7g~2.5Kg |
| 厚度 | 0.025mm |
 机器人电子皮肤方案.pdf